개요
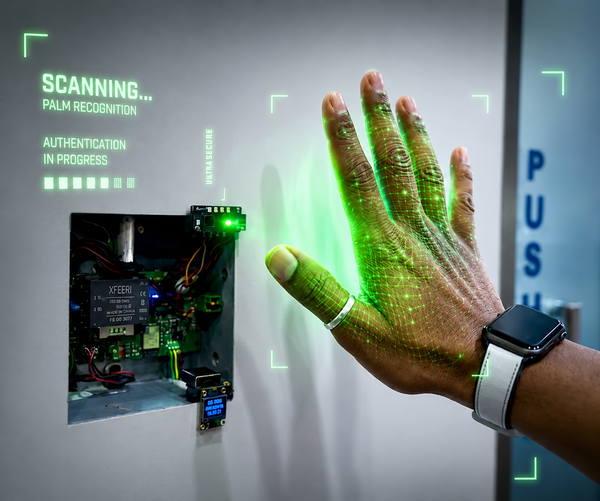
지문은 실리콘으로 채취할 수 있고, 고해상도 3D 프린트물로 Face ID를 속일 수도 있습니다. 정말로 위조하기 어려운 생체 인식 도어록을 원한다면 피부 아래를 살펴봐야 합니다. 바로 그곳에서 손바닥 정맥 인식이 등장합니다.
모든 사람의 손바닥에는 내부 정맥 네트워크가 있습니다. 정맥 속 탈산소화된 혈액은 근적외선(NIR)을 흡수하므로, 적외선 카메라로 이 패턴을 즉시 매핑할 수 있습니다. 이 방식은 피부 표면 아래에서만 작동하고, 사람마다 완전히 고유하며(일란성 쌍둥이도 정맥 패턴이 서로 다릅니다), 판독하려면 살아 있는 혈류가 필요합니다.
이 프로젝트에서는 DFRobot 오프라인 AI 쌍안 3D 비전 센서 를 ESP32와 함께 사용하여 완전한 오프라인 방식의 고보안 스마트 도어록을 제작했습니다. 이 장치는 12V 솔레노이드 잠금 장치를 제어하고, 맞춤형 전원 관리 회로를 갖추며, OLED 디스플레이와 관리자 사용자 관리를 위한 내장형 웹 대시보드를 포함합니다.
주요 기능
- 피부 아래 생체 인식: NIR 빛을 사용해 내부 정맥 구조를 매핑하므로 사실상 복제하거나 위조할 수 없습니다.
- 100% 오프라인 처리: DFRobot 비전 모듈이 모든 AI 매칭을 처리하고 최대 1,000개의 사용자 프로필을 로컬에 저장합니다. 클라우드 지연이나 개인정보 보호 위험이 없습니다.
- 이중 등록 시스템: 기기에 내장된 물리적 버튼이나 로컬 ESP32 Wi-Fi 대시보드(192.168.4.1)를 통해 신규 사용자를 등록할 수 있습니다.
- 관리자 보안 확인: 무단 접근을 방지하려면 신규 사용자를 등록할 때 기존 관리자의 손바닥 인증이 필요합니다.
- 통합 전원 관리: 맞춤형 온보드 전원 조절 회로가 220V AC를 솔레노이드 잠금 장치용 12V DC, 릴레이/센서용 5V DC, ESP32용 3.3V DC로 변환합니다.
- 하드웨어 안전 인터록: 유도성 킥백으로부터 보호하기 위한 스너버 회로가 포함된 옵토커플러 릴레이, 출구 스위치 입력, 변조 방지 스위치 연결부가 포함됩니다.
STEP 1. 준비물
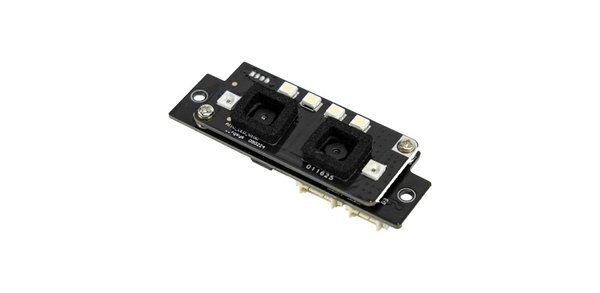
이 생체 인식 손바닥 정맥 도어락을 제작하려면 아래에 나열된 부품, 재료 및 조립 도구가 필요합니다.
핵심 전자 부품 및 모듈:
- DFRobot 오프라인 AI 쌍안식 3D 비전 센서: 손바닥 정맥 추출 및 오프라인 매칭이 가능한 메인 센서 유닛.
- ESP32-WROOM-32 개발 보드: Wi-Fi/블루투스 기능이 내장된 메인 마이크로컨트롤러 및 4MB 플래시 메모리.
- 0.96인치 I2C OLED 디스플레이 (128x64): 사용자 피드백 및 대시보드 상태를 표시하는 시각적 인터페이스.
- 12V DC 솔레노이드 도어 잠금 장치 액추에이터: 고강도 잠금 장치.
- 5V 슈가 큐브 릴레이 모듈 (광절연형): 고전류 잠금 솔레노이드용 스위치식 트리거 인터페이스.
- 피에조 부저: 음성 상태 및 피드백 표시기.
전력 및 전압 조정 부품:
- Hi-Link HLK-20M12 AC-DC 모듈: 220V 교류 입력을 안정적인 12V 직류 전압으로 변환합니다.
- LM2596 벅 컨버터 IC / 모듈: 논리 회로 및 릴레이 구동을 위해 12V DC 전압을 5V DC로 강하시킵니다.
- AMS1117-3.3 선형 전압 조정기: ESP32 및 OLED 디스플레이에 전원을 공급하기 위해 5V를 3.3V DC로 정전압 변환합니다.
- CH340 직렬 변환기 IC: ESP32용 USB-UART 자동 프로그래밍 브리지.
- 수동 소자 및 회로 보호: 다양한 SMD 저항, 커패시터, RC 스너버 회로, 상태 LED, 그리고 USB Type-C 커넥터.
STEP 2. 손바닥 정맥 인식의 원리
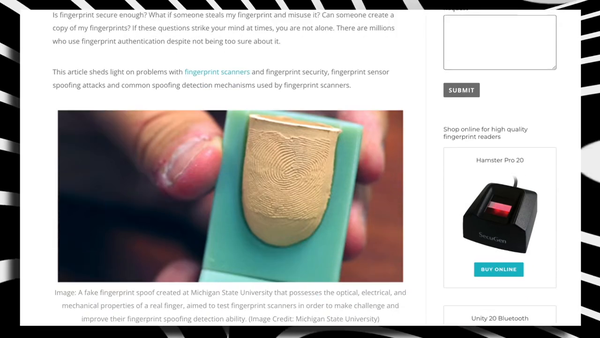
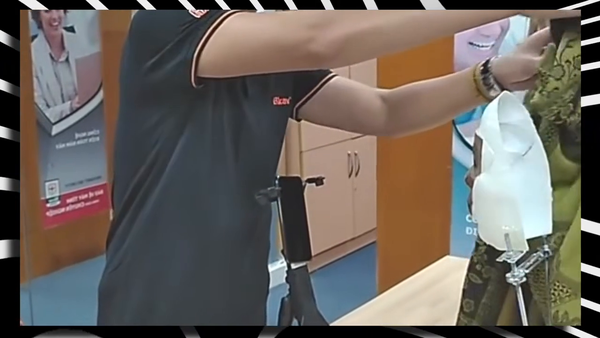
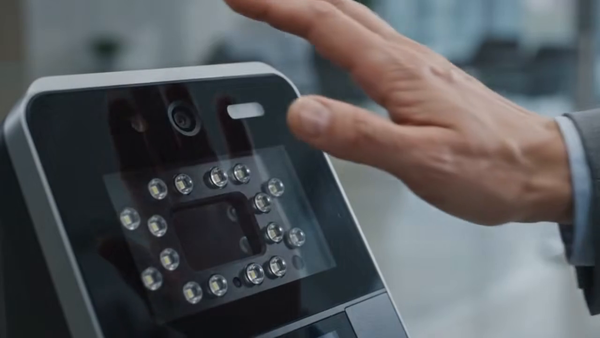
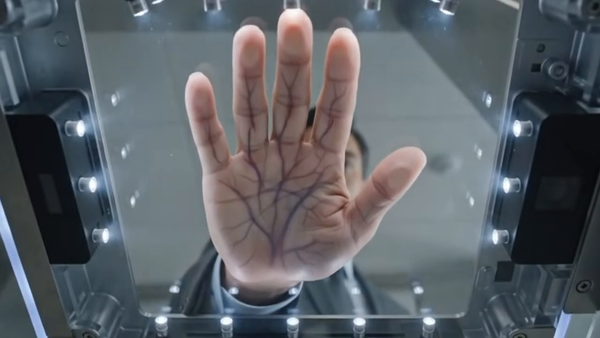
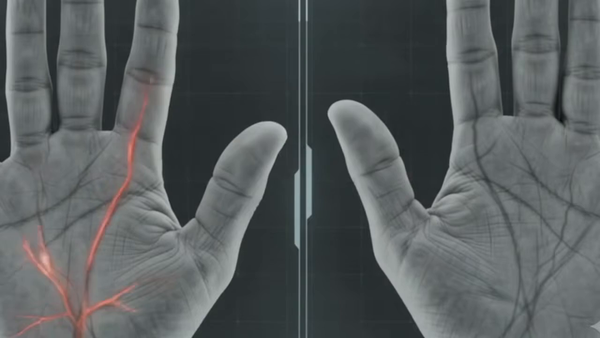
지문이나 얼굴 인식과 같은 기존의 생체 인식 시스템은 피부 표면의 특징을 분석하기 때문에, 채취한 지문이나 3D 프린팅으로 제작된 실리콘 가면을 이용해 복제당할 위험이 있습니다. 손바닥 정맥 인식은 표면 특징이 아닌 신체 내부의 구조를 읽어냄으로써 이러한 보안 위험을 극복합니다.
이 기술이 작동하는 과정을 단계별로 설명하면 다음과 같습니다:
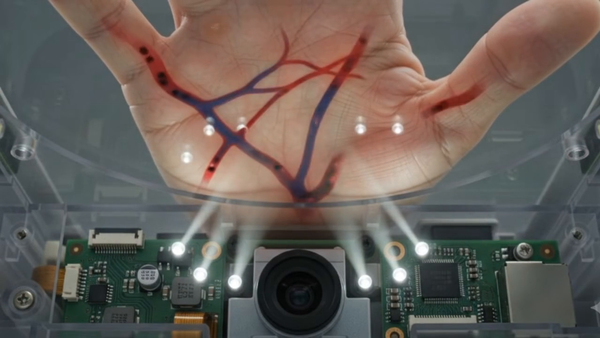
- 적외선 방출: 이 센서는 카메라와 적외선 조명 시스템이 결합된 구조로 되어 있습니다. 센서 앞에 손바닥을 대면, 손에 적외선이 비춰집니다.
- 광 흡수 및 명암비: 손바닥 안쪽을 따라 흐르는 혈관은 적외선을 흡수하는 반면, 손의 나머지 부분은 적외선을 반사합니다.
- 카메라 촬영: 이러한 반사도의 차이로 인해 체내 정맥망의 독특하고 명암 대비가 뚜렷한 지도가 생성되며, 이 지도는 카메라에 포착됩니다.
- 높은 보안성과 독창성: 혈관은 피부 아래에 위치하기 때문에 이 패턴을 복사하거나 추출하거나 재현할 수 없습니다. 게다가 일란성 쌍둥이조차도 손바닥 정맥 패턴이 완전히 다르기 때문에, 기존 페이스 ID나 지문 인식기보다 훨씬 더 안전합니다.
STEP 3. 회로도
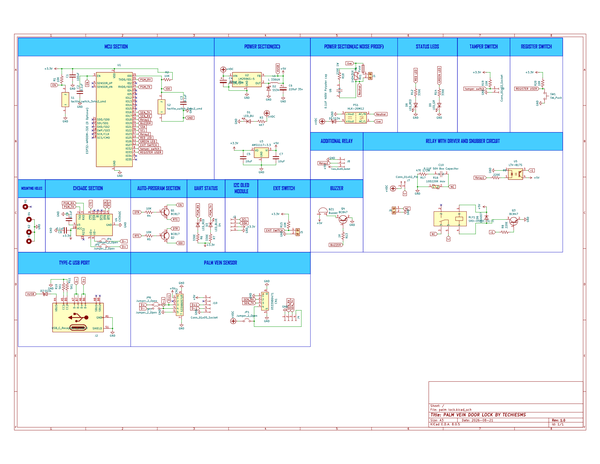
맞춤형 PCB를 설계하기 전에 KiCad에서 전체 시스템 회로도를 작성했습니다. 이 설계는 전력 변환, 마이크로컨트롤러 제어, 생체 인식 센서 인터페이스, 액추에이터 구동 및 사용자 피드백이라는 서로 구분된 기능 블록으로 구성되어 있습니다.
아래에서는 각 부분이 어떻게 작동하고 서로 연결되는지 자세히 설명합니다.
1. 전원 공급 아키텍처:
이 보드에는 AC 주전원을 직접 사용하거나 외부 DC 전원을 사용할 수 있는 이중 입력 전원 경로가 있습니다:
- AC 입력(220V AC): 주전원 교류는 단자대를 통해 유입되어 고전압 퓨즈와 필터링 부품을 거친 다음 Hi-Link HLK-20M12 절연 전원 공급 모듈로 들어갑니다. 이 모듈은 220V AC 주전원을 깨끗한 12V DC 전원 레일로 변환합니다.
- 12V DC 레일: 12V 솔레노이드 도어 래치와 같은 유도성 부하를 구동하는 데 주로 사용됩니다.
- 5V DC 로직 레일: 한 LM2596 벅 컨버터 회로 이 12V 레일을 5V DC 로 강압하여 릴레이 코일, 피에조 부저 및 손바닥 정맥 센서의 로직 회로에 전원을 공급합니다.
- 3.3V DC 레일: 한 AMS1117-3.3 LDO 레귤레이터 가 5V 라인을 3.3V DC 로 낮춰 ESP32-WROOM 모듈과 I2C OLED 디스플레이에 안정적인 로직 전원을 공급합니다.
2. 마이크로컨트롤러 및 자동 프로그래밍 회로:
- MCU: 4MB 플래시가 탑재된 ESP32-WROOM-32.
- USB-UART 인터페이스: 한 CH340C IC 가 USB Type-C 커넥터와 결합되어 USB를 통한 직접 프로그래밍 및 직렬 디버깅을 가능하게 합니다.
- 자동 재설정/플래싱 로직: EN(리셋) 및 IO0 핀을 구동하는 듀얼 트랜지스터(S8050 / NPN) 회로를 사용하므로, 수동 버튼을 누르고 있지 않아도 Arduino IDE 또는 ESP-IDF에서 직접 원활하게 플래싱할 수 있습니다.
3. 생체 인식 센서 인터페이스(UART):
DFRobot 오프라인 AI 비전 센서는 ESP32의 하드웨어 직렬 포트(Hardware Serial 2)에 연결된 전용 4핀 JST 커넥터를 사용해 연결됩니다:
- TX(센서) → RX2(ESP32 / GPIO16)
- RX(센서) → TX2(ESP32 / GPIO17)
- VCC → 5V DC 레일
- GND → 공통 접지
4. 솔레노이드 액추에이터 및 릴레이 구동 회로:
저전압 ESP32 핀으로 고전류 12V 솔레노이드 잠금 장치를 안전하게 스위칭하기 위해 옵토커플러 릴레이 회로를 사용합니다:
- 절연: 한 EL817 광커플러 가 ESP32 GPIO 핀(GPIO26)을 릴레이 코일 구동 전압으로부터 절연하여 접지 노이즈와 전류 스파이크가 MCU에 도달하지 않도록 합니다.
- 플라이백 및 스너버 보호: 한 1N4007 프리휠링 다이오드 를 릴레이 코일 양단에 연결하여 유도성 역기전력 스파이크를 흡수합니다. 또한 RC 스너버 네트워크(100Ω 저항 + 100nF 고전압 커패시터) 를 릴레이 스위칭 접점 양단에 배치하여 솔레노이드 코일이 비활성화될 때 발생하는 아크 방전을 억제합니다.
5. 사용자 인터페이스 및 보조 입력:
주변기기 / 기능 ESP32 GPIO 핀 회로 구성
0.96인치 OLED(I2C):
- SDA: GPIO21
- SCL: GPIO22
- 3.3V에 연결된 4.7kΩ 풀업 저항.
관리자 등록 버튼:
- GPIO25
- 내부 풀업이 활성화된 액티브 로우(Active-LOW) 푸시 버튼.
출구 도어 스위치:
- GPIO34
- 외부 10kΩ 저항으로 입력 전용 핀을 HIGH로 끌어올리며, 버튼을 누르면 GND로 끌어내립니다.
변조 방지 비상 스위치:
- GPIO35
- 선택 사항인 차단 인터록 스위치.
상태 LED 및 부저:
- LED: GPIO2
- 부저: GPIO27
- 오디오 피드백용 트랜지스터 구동 부저와 전류 제한 저항을 통해 구동되는 LED.
STEP 4. 맞춤형 PCB 및 조립
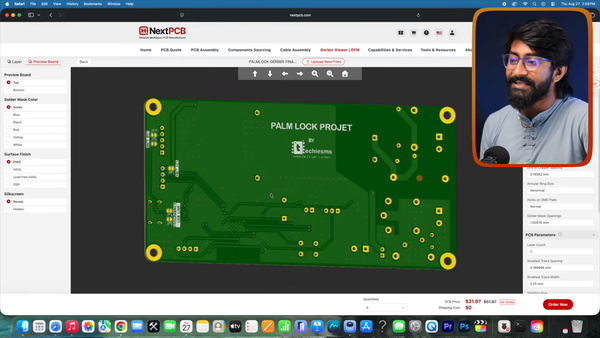
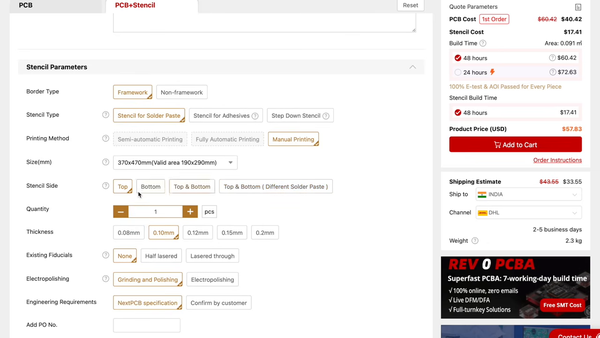
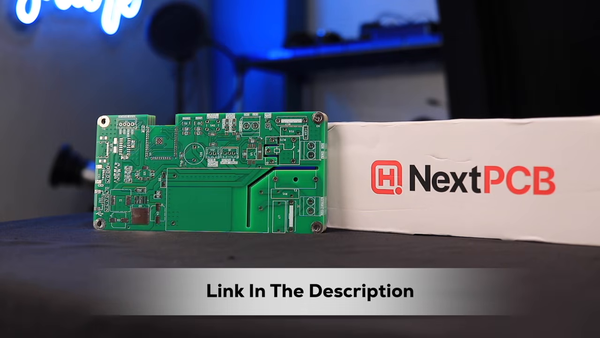
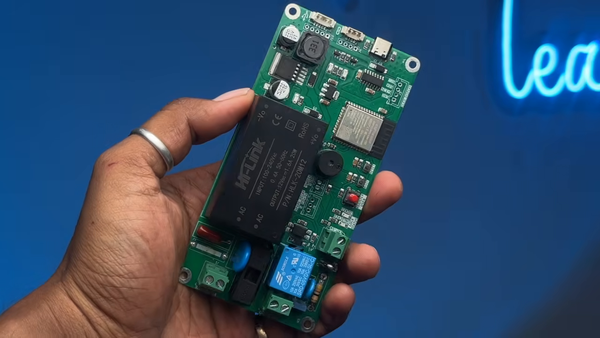
KI-CAD 소프트웨어에서 기판의 배선을 설계할 때, 우리는 의도적으로 모든 부품을 상위 레이어에 배치하고, 하위 레이어는 완전히 비워 두어 그라운드 플레인으로 사용했습니다. 이러한 단면 레이아웃 덕분에 솔더 페이스트 도포와 리플로우 베이킹이 훨씬 수월해집니다.
설계가 확정되자, 우리는 Gerber 파일을 내보내고 NextPCB에 기판을 주문하면서 상위 레이어용 프레임 스텐실을 주문에 포함했습니다. PCB는 일주일 뒤 진공 밀봉 포장 상태로 도착했습니다.
NextPCB 제공:
이 프로젝트에 사용된 맞춤형 PCB는 NextPCB 에서 무광 검정 마감과 솔더 페이스트 도포용 프레임형 스텐실을 적용해 제조되었습니다. NextPCB는 신뢰할 수 있는 PCB 생산을 위해 PCB 시제품 제작, SMT 조립 솔루션, 다층 기판 제조 및 자동화된 DFM(제조 적합성 설계) 분석 서비스를 제공합니다.
STEP 5. 펌웨어 업로드
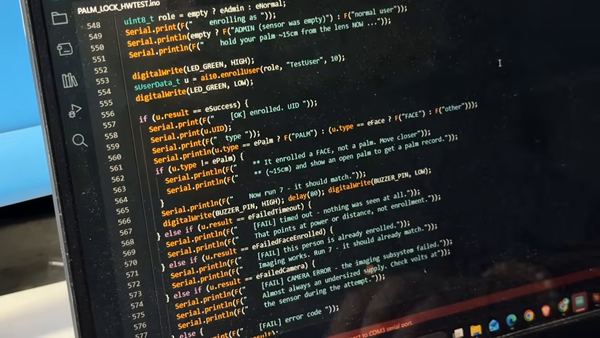
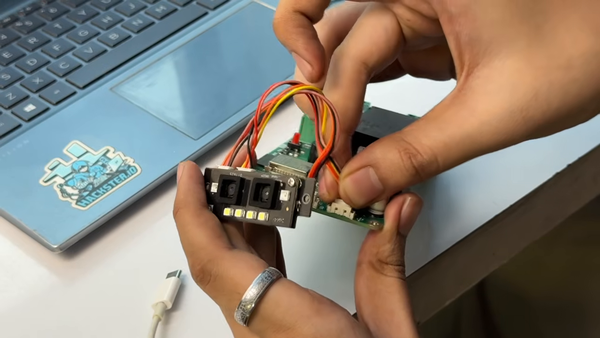
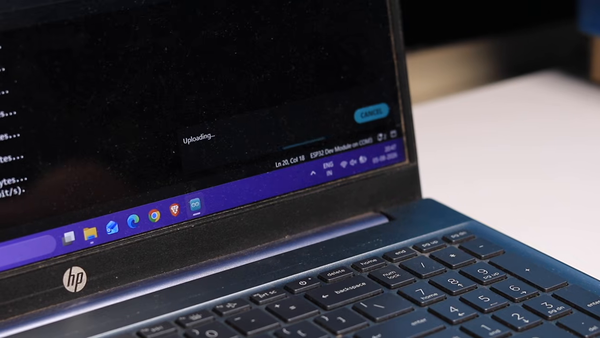
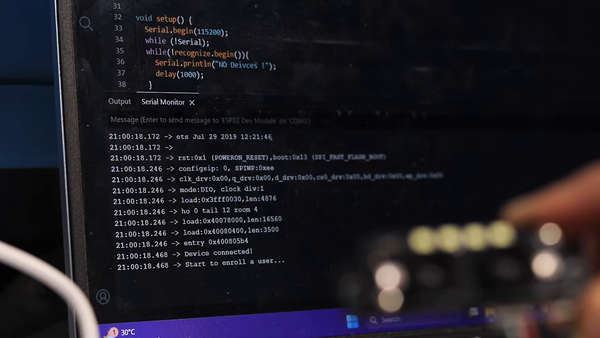
맞춤형 PCB를 완전히 조립하고 멀티미터를 사용하여 단락 여부를 점검한 후, 온보드 ESP32 마이크로컨트롤러에 맞춤형 펌웨어를 플래시할 차례가 되었습니다.
1. 개발 환경 설정:
- 소프트웨어 및 보드 패키지: Arduino IDE를 열고 기본 설정으로 이동하여 ESP32 보드 관리자 URL을 추가합니다. 보드 관리자를 열고 Espressif Systems의 esp32를 검색한 후 2.0.x 버전 이상을 설치합니다.
- 필수 라이브러리: 라이브러리 관리자를 통해 다음 라이브러리를 설치합니다:
- Adafruit_SSD1306 및 Adafruit_GFX(0.96인치 I2C OLED 디스플레이 구동용).
- DNSServer, WebServer 및 WiFi(캡티브 포털 웹 인터페이스용 내장 라이브러리).
2. 하드웨어 연결 및 드라이버 설정:
- USB Type-C 케이블을 사용하여 PCB를 PC에 연결합니다.
- 컴퓨터에 CH340 드라이버가 설치되어 있어 장치 관리자에서 새 COM 포트(예: COM3 / COM7)가 인식되는지 확인합니다.
3. 보드 설정 구성 및 코드 업로드:
- Arduino IDE에서 도구 → 보드 → ESP32 Dev Module을 선택합니다.
- 다음을 설정합니다: Flash Size 를 4MB (32Mb)로, Upload Speed 를 921600으로 설정하고 올바른 COM 포트를 선택합니다.
- 당사의 GitHub 저장소 에서 프로젝트 소스 코드를 다운로드하고 Code.ino를 엽니다. 이 펌웨어는 Hardware Serial 2(Serial2.begin(115200, SERIAL_8N1, 16, 17))를 구성하여 115,200 baud로 DFRobot 손바닥 정맥 센서에 패킷 명령을 전송하고 응답을 파싱합니다.
- 을 클릭하여 Upload합니다. 온보드 CH340 자동 프로그래밍 트랜지스터 네트워크 덕분에 ESP32는 물리적인 부트/리셋 버튼을 누르지 않아도 자동으로 부트로더 모드에 진입하고 플래시됩니다.
- 115200 baud로 시리얼 모니터를 엽니다. I2C OLED 초기화, DFRobot 센서와의 UART 링크 시작 및 Wi-Fi 액세스 포인트 생성이 확인되는 부팅 로그가 표시되어야 합니다.
STEP 6. 설치 및 물리적 조립
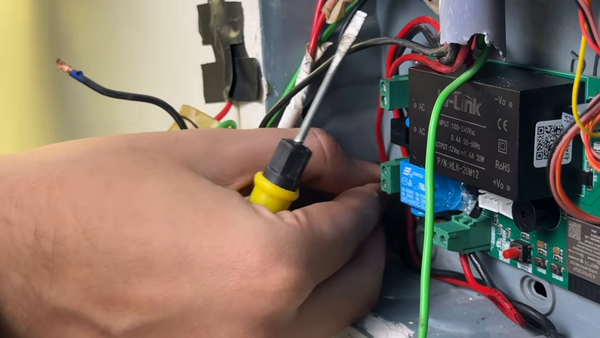
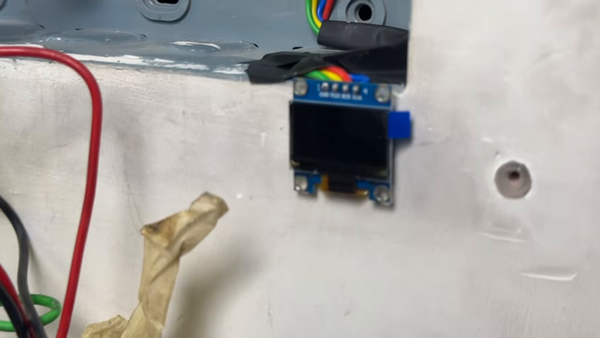
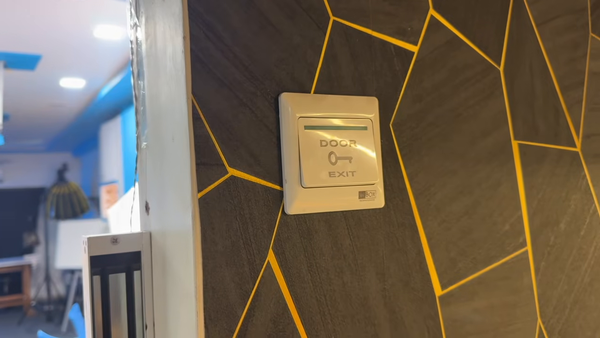
펌웨어를 플래시하고 PCB를 테스트한 후, 기존의 구형 RFID 도어록 시스템을 고보안 손바닥 정맥 인식 시스템으로 교체하는 작업을 진행했습니다.
1. 잠금 장치 장착 및 핵심 배선:
- 기존 하드웨어 재사용: 도어 프레임에 미리 장착된 고강도 12V 솔레노이드 래치와 내부의 퇴실용 기계식 푸시 버튼은 그대로 유지했습니다.
- 제어 박스 장착: 메인 PCB 인클로저를 전원 콘센트 근처의 문 안쪽 또는 벽면에 단단히 고정하십시오.
2. 배선도 및 단자 연결:
- 솔레노이드 래치: 12V 솔레노이드 잠금 장치에서 나온 두 가닥의 굵은 전선을 PCB의 릴레이 출력 단자대에 연결하십시오.
- 퇴실 스위치: 실내 퇴실 버튼의 2선식 푸시 버튼 케이블을 EXIT_SW 나사 단자(GPIO34 및 GND)에 연결하십시오.
- AC 전원 / DC 입력: 220V AC 상선과 중성선을 전용 AC 단자대에 연결하십시오(기판 내장형 Hi-Link 전원 공급 장치와 퓨즈로 보호됨).
3. 외부 센서 및 디스플레이 장착:
- 배치: 방문객이 렌즈에서 5~10cm 앞에 손을 편안하게 놓을 수 있도록 DFRobot 쌍안 비전 센서를 외부 문틀의 가슴 높이에 설치하십시오.
- 디스플레이 위치: 센서 바로 아래에 0.96인치 OLED 화면을 고정하여 사용자에게 명확한 시각적 안내("Scan Palm", "Welcome Alex", "Access Denied")가 표시되도록 하십시오.
- 케이블 배선: 4핀 JST 센서 케이블과 4핀 I2C OLED 케이블을 도어 프레임에 깔끔하게 뚫은 구멍으로 통과시킨 다음, 실내 PCB 상단 레이어의 해당 커넥터에 직접 연결하십시오.
STEP 7. 사용자 등록
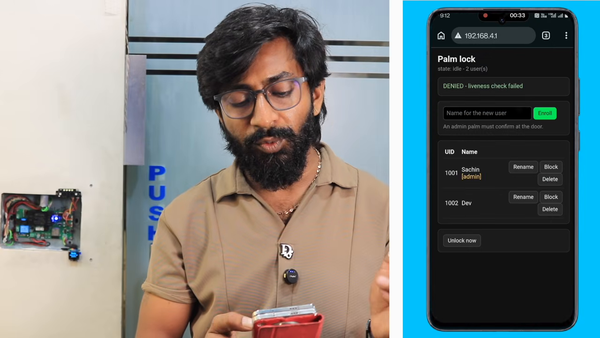
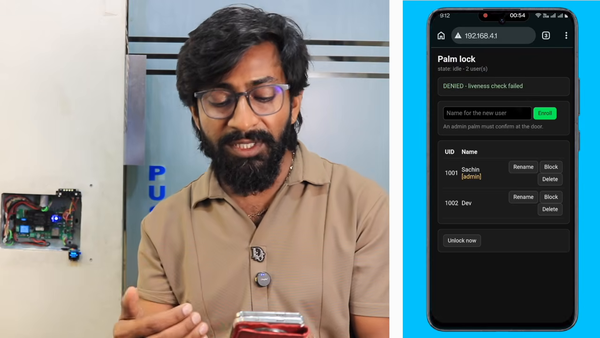
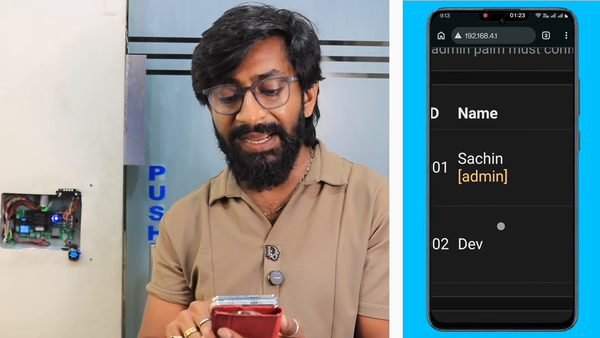
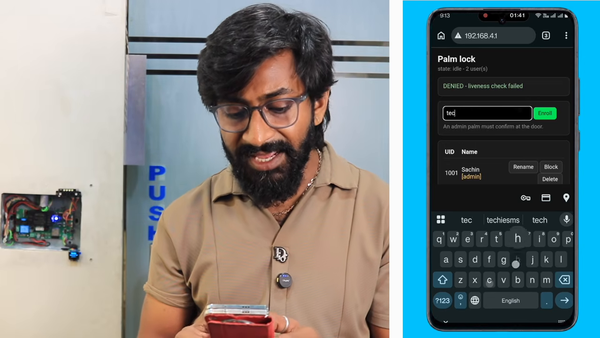
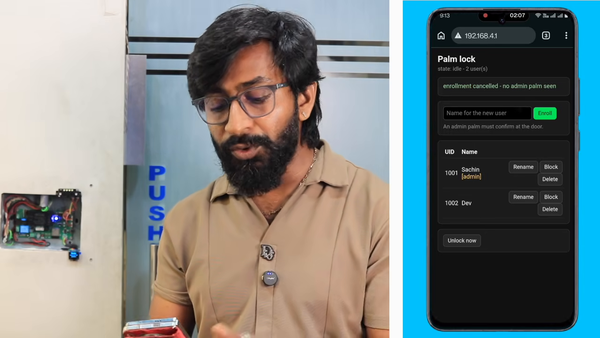
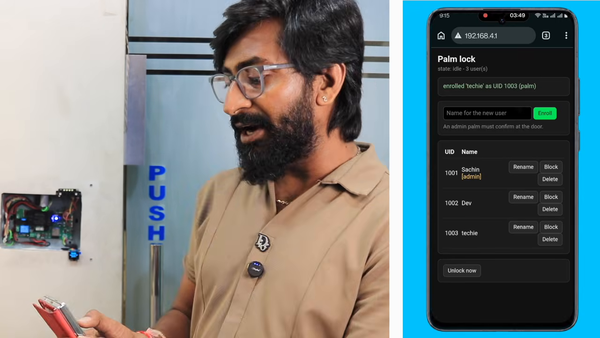
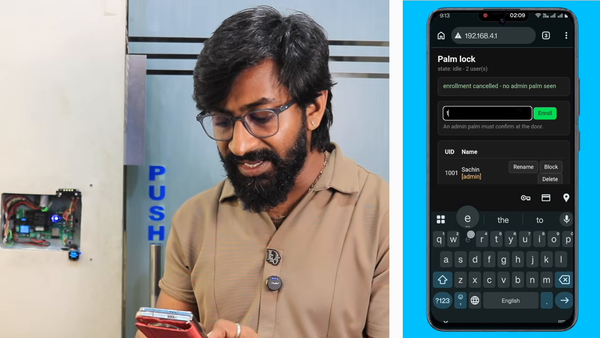
사용자 등록 절차를 유연하게 운영할 수 있도록 펌웨어는 서로 다른 두 가지 등록 워크플로를 지원합니다. 하나는 직관적인 휴대폰/브라우저 웹 포털 방식이고, 다른 하나는 독립형 하드웨어 푸시 버튼 방식입니다. 두 방법 모두 엄격한 보안 계층 구조에 따라 등록된 관리자 손바닥에 의해 통제됩니다.
관리자 보안 규칙:
- 최초 손바닥 우선순위: 새로 설치된 시스템에서 최초로 등록된 손바닥 스캔에는 자동으로 관리자 권한이 부여됩니다(사용자 ID: 10001, 태그: "Admin").
- 승인 절차: 웹 대시보드나 물리적 등록 버튼을 통해 이후에 이루어지는 모든 등록 시도는 즉시 중단되며 다음 메시지가 표시됩니다: "승인하려면 관리자 손바닥을 제시하세요." 등록된 마스터 사용자의 승인이 없으면 내부 센서 메모리에 새 사용자를 추가할 수 없습니다.
방법 A: 웹 대시보드 등록(스마트폰/PC):
- AP에 연결: 스마트폰이나 노트북에서 Wi-Fi 네트워크를 검색하고, 자물쇠가 호스팅하는 로컬 액세스 포인트에 연결하세요:
- SSID: PalmLock-Setup
- 비밀번호: palmlock123
- 포털 열기: 웹 브라우저를 열고 http://192.168.4.1로 이동하세요.
- 로그인: 인증 정보를 입력하라는 메시지가 표시됩니다. 다음을 입력하세요:
- 사용자 이름: techiesms
- 비밀번호: techiesms
- 새 사용자 등록: 웹 제어판에서 입력란에 새 사용자의 이름(예: "Alex")을 입력한 다음 Enroll을 클릭하세요.
- 승인 및 스캔: OLED 화면에 관리자 손바닥을 제시하라는 메시지가 표시됩니다. 관리자의 손을 센서 앞에 대세요. 승인이 완료되면 화면이 다음과 같이 바뀝니다. "새 손바닥을 제시하세요." 새 사용자의 손바닥을 센서에서 5–10 cm 떨어진 곳에 두세요. 센서는 생체 인식 템플릿을 저장하고 이를 "Alex"에 연결한 뒤 고유한 UID를 할당하여 웹 테이블에 기록합니다.
방법 B: 물리적 하드웨어 버튼을 통한 등록:
- 트리거 모드: 맞춤형 PCB의 촉각 Register Switch 를 1.5초 동안 길게 누르세요.
- 화면 피드백: OLED 디스플레이가 등록 모드로 전환되며 다음 메시지가 표시됩니다. "승인하려면 관리자 손바닥을 제시하세요."
- 승인: 마스터 사용자의 손바닥을 스캔하세요. 부저에서 짧은 신호음이 울립니다.
- 새 사용자 스캔: 화면이 다음과 같이 바뀝니다. "새 손바닥을 제시하세요." 새 사용자의 손을 스캔하세요. 센서는 내부 UID(예: UID 1004)를 생성하고, 휴대폰이나 인터넷 연결 없이 기기에 내장된 오프라인 데이터베이스에 직접 저장합니다.
STEP 8. 최종 테스트 및 시연
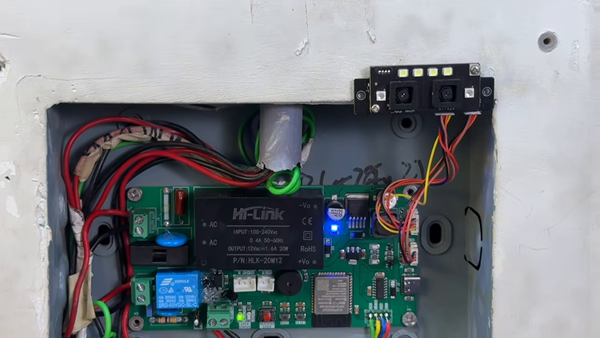
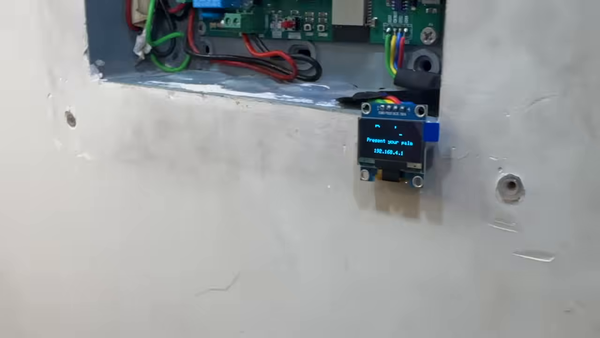
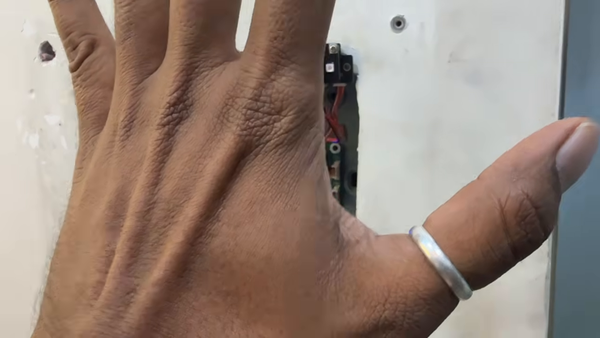
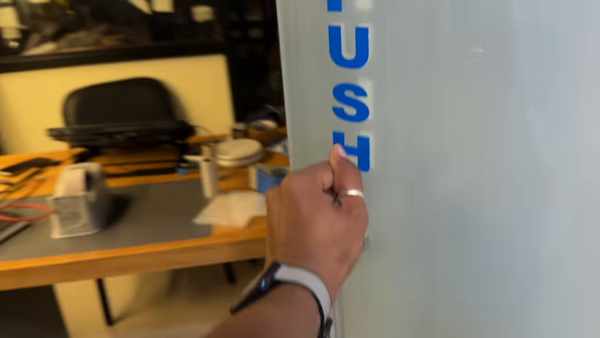
설치가 완료된 후, 시스템 전원을 켜고 실제 사용 환경에서 잠금 해제 성능, 정확도 및 사용 편의성을 평가했습니다.
1. 입실(손바닥 인증):
- 접근: 문에 다가가면 쌍안 카메라의 적외선 LED가 자동으로 손을 비춥니다.
- 스캔 및 인식: 손바닥을 렌즈에서 5–10cm 떨어진 곳에 띄우십시오. NIR 광선이 피부 외층을 투과하여 고유한 피하 정맥 패턴을 포착합니다.
- 잠금 해제 속도: 0.5초 이내에 센서가 오프라인으로 패턴을 인증합니다. 내장 부저에서 짧은 확인음이 울리고 OLED에는 "Access Granted: Welcome Alex"가 표시되며, ESP32가 GPIO26을 작동시켜 12V 솔레노이드를 즉시 당겨 문을 잠금 해제합니다.
- 자동 잠금: 5초의 시간 초과 후 릴레이가 해제되고 도어 래치가 자동으로 다시 잠긴 상태로 돌아갑니다.
2. 미등록 손바닥 시도:
- 등록되지 않은 손바닥이 제시되면 시스템은 이미지를 오프라인으로 처리하고 1,000명의 사용자 데이터베이스에서 일치하는 템플릿을 찾지 못합니다. 그런 다음 부저에서 긴 오류음이 울리고 "Access Denied" 가 OLED에 표시되며, 잠금 릴레이는 작동하지 않습니다.
3. 퇴실(퇴실 푸시 버튼):
- 실내에서 방을 나가려면 실내 벽의 물리적 퇴실 스위치를 누르기만 하면 됩니다. GPIO34가 액티브 로우 신호를 감지하면 솔레노이드 릴레이에 5초 동안 전원을 공급하여 래치를 열고, 래치가 닫히면 자동으로 다시 잠급니다.
STEP 9. 결론
바로 이것이 바로, 피부 표면의 어떤 특징이 아니라 손바닥 안쪽의 정맥 패턴을 인식하는 완전한 오프라인 방식의 생체 인식 도어락입니다.
자료:
- 펌웨어, 회로도 및 거버 파일: GitHub
- 손바닥 정맥 센서: techiesms.com
- PCB: NextPCB
- 전체 제작 영상: YouTube의 techiesms
직접 만들어 보셨다면 댓글로 공유해 주세요. 여러분이 다음에 손바닥 정맥 인식을 어떤 곳에 활용하실지 정말 궁금합니다!
원문: https://www.instructables.com/Secure-Palm-Vein-Biometric-Door-Lock/



 https://www.instructables.com/Secure-Palm-Vein-Biometric-Door-Lock/