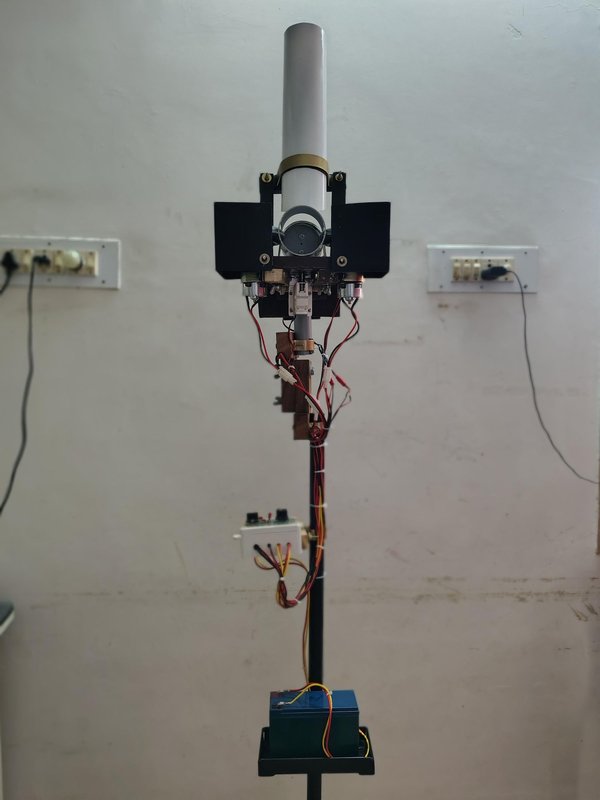
DIY 크리켓 볼링 머신
이 프로젝트는 플라스틱 공, 테니스공, 고무공 및 크리켓공을 사용한 연습용 DIY 크리켓 볼링 머신의 설계와 제작을 설명합니다.
이 머신은 4인치 PU 휠을 구동하는 RS775 DC 모터 2개를 사용합니다. 두 휠이 공을 사이에서 잡아 가속하므로, 간단하고 컴팩트하게 볼링 속도를 만들어낼 수 있습니다.
이 머신은 여러 단계의 기계 및 전기적 실험을 거쳐 개발되었습니다. 개발 과정에서 휠 크기, 휠 간격, 모터 성능, 스프링 하중, 진동, 배터리 용량 및 공 속도를 시험하고 수정했습니다.
또한 휠 속도를 모니터링하고 공 속도를 측정하기 위해 ESP8266 기반의 제어 및 측정 시스템도 개발했습니다.
완성된 머신은 반복적인 볼링 시험을 거쳤으며 12 V, 7.2 Ah 배터리로 안정적으로 작동하는 것으로 확인되었습니다.
이 Instructable에서는 개발 과정에서의 기계 구조, 전자 장치, 제어 시스템, 시험 및 얻은 교훈을 설명합니다.
STEP 1. 준비물
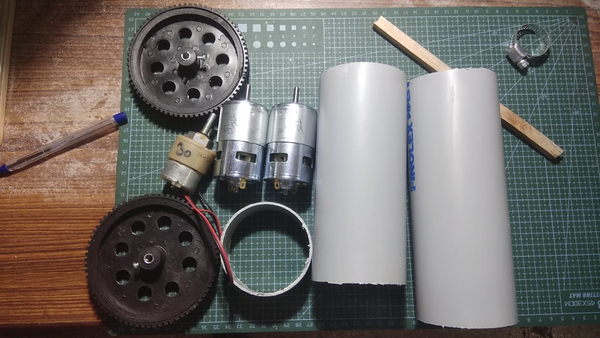
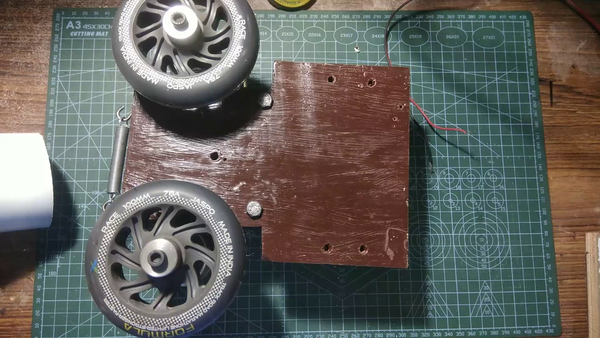
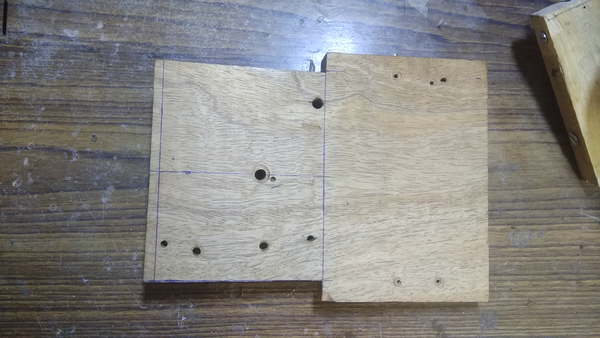
이 머신은 서로 반대 방향으로 회전하는 두 고속 휠 사이에서 발생하는 마찰을 이용해 공을 가속하고 앞으로 발사합니다. 휠 사이의 간격은 공을 단단히 잡을 수 있을 정도로 압축되도록 공의 직경보다 약간 작게 설정합니다. 휠 속도가 높을수록 공 속도도 그에 비례해 높아집니다.
부품 체크리스트:
- 주 투척 시스템: RS775 DC 모터 2개, 4인치 폴리우레탄(PU) 휠 2개, 가공 휠 허브/커플링, 모터 클램프, 목재 장착 블록 및 고무 진동 패드.
- 공 공급 시스템: 2½인치 PVC 파이프(수직 슈트 및 수평 배럴용), 맞춤형 PVC 피스톤(폭 1¾"), 크랭크 디스크, 연결 링크 및 30 RPM 기어드 DC 모터.
- 공 제어 및 전자 장치: 차단 핀이 있는 12V 솔레노이드, 마이크로스위치(홈 위치 감지용), 555 타이머 기반 PWM 속도 컨트롤러, 12V 7.2Ah 배터리, 메인 스위치 및 배선.
- 주 구조물: 경목 베이스 플랭크, 금속 브래킷, 볼트, 너트 및 조정 스프링.
STEP 2. 모터 배치 및 휠 간격의 발전
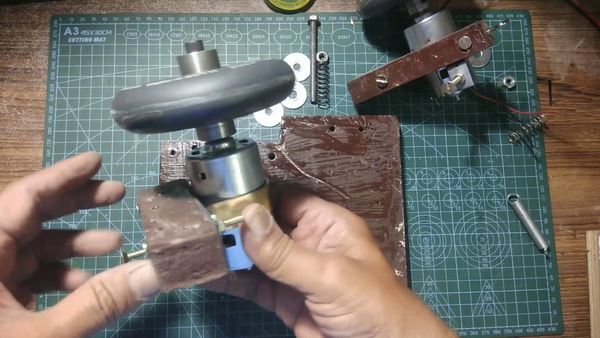
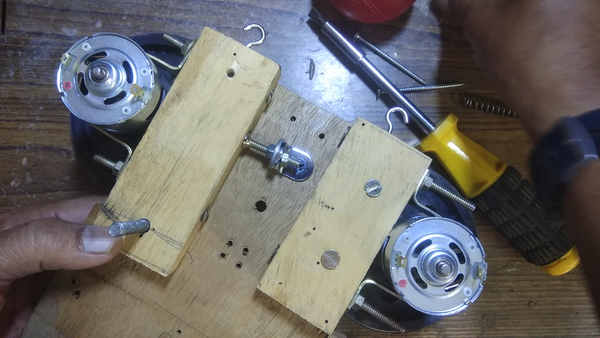
최종 설계에서는 두 모터를 경목 베이스에 단단히 고정했습니다. 장착 브래킷의 슬롯을 통해 다양한 공 크기에 맞게 휠 간격을 수동으로 조정할 수 있습니다. 설정이 끝나면 볼트를 단단히 조여 고속 회전 중에도 정렬이 완벽하게 유지되도록 합니다.
실패한 스프링 장착 시험에서 얻은 교훈:
- 첫 번째 및 두 번째 시도: 공이 들어오면 하나 또는 두 휠 어셈블리가 자동으로 바깥쪽으로 움직이도록 스프링을 장착한 설계를 시험했습니다.
- 문제점(슬로 모션 영상으로 확인): 영상 분석 결과, 구속되지 않은 휠 마운트가 깔끔하게 열리는 대신 하중을 받으면서 부자연스럽게 기울어졌습니다. 이로 인해 휠 정렬이 흐트러지고 에너지 전달이 저하되었으며 투구가 일관되지 않게 되었습니다.
- 결론: 동적인 스프링 시스템에는 고강도 베어링으로 지지되는 적절하게 설계된 피벗이 필요합니다. 이 DIY 제작에서는 단순성을 위해 견고한 수동 슬롯 조정 설계 가 훨씬 우수하고 완전히 만족스러운 결과를 보였습니다.
STEP 3. 시스템 진동 제거
고RPM 회전은 쉽게 극심한 소음과 격렬한 구조 진동을 일으킵니다. 이를 해결하려면 여러 층으로 구성된 기계적 대책이 필요했습니다:
1. 휠 교체 및 허브 정밀도
고무 트레드가 있는 초기 플라스틱 휠은 제조 편차로 인한 런아웃, 면 흔들림, 헐거운 보어 맞춤 및 트레드 박리 문제가 있었습니다. 이를 고급 4인치 PU 휠 로 교체하고 맞춤 가공한 MS 허브 를 사용하자 모터 샤프트에서의 장착 정렬이 크게 향상되었습니다.
2. 맞춤형 DIY 정적 휠 밸런싱
동적 밸런싱 장비를 사용할 수 없었기 때문에 작업장에서 매우 효과적인 방법을 고안했습니다:
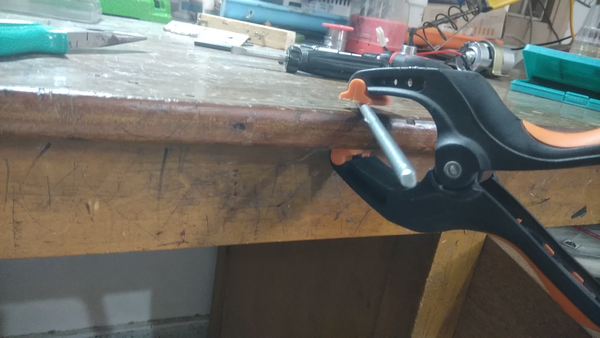
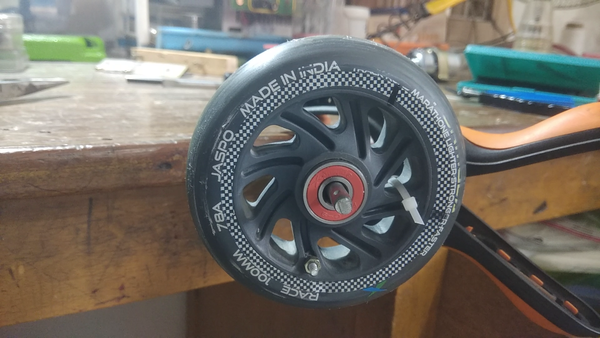
- 각 휠을 자유롭게 회전하는 베어링으로 지지된 매끄러운 6mm 로드에 장착했습니다.
- 회전시키면 휠은 자연스럽게 가장 무거운 지점이 아래로 향한 상태에서 멈췄습니다.
- 시험용 추(케이블 타이 또는 너트 등)를 정확히 반대쪽에 추가했습니다.
- 결과: 첫 번째 휠은 균형을 맞추기 위해 영구적으로 부착한 2.19g 볼트/너트 조합 이 필요했고, 두 번째 휠에는 1.17g으로 다듬은 추가 필요했습니다. 이제 두 휠 모두 특정 무거운 지점에서 걸리지 않고 부드럽게 회전합니다.
3. 구조적 진동 격리
균형이 맞은 휠도 미세 진동을 섀시에 전달합니다. 고무 시트와 진동 격리 패드 를 모터 클램프, FR4 지지 부품 및 목재 장착 블록 사이에 촘촘히 겹쳐 배치했습니다. 밸런싱과 격리를 함께 적용한 결과, 모터 속도 70% 이하에서는 시스템 소음이 거의 들리지 않는 수준으로 줄었고, 그 이상에서도 안전하게 관리할 수 있는 수준이 되었습니다.
STEP 4. 기계식 공 공급 및 제어 순서
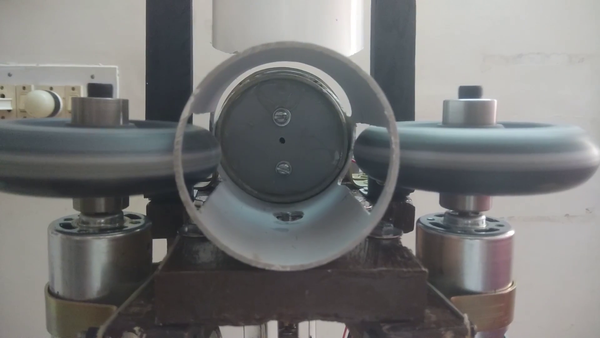
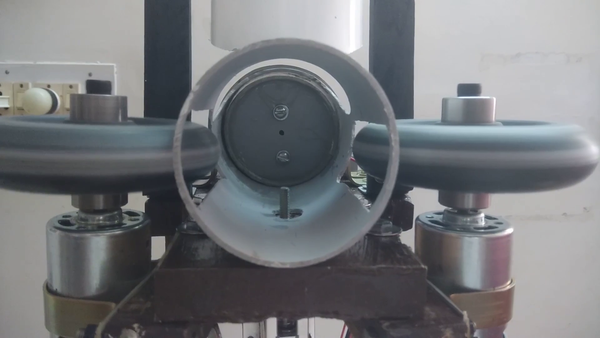
공 공급 어셈블리는 전적으로 중력과 단순한 기계적 타이밍으로 구동되므로 복잡한 디지털 프로그래밍이 필요하지 않습니다.
[Vertical PVC Chute (Multiple Balls)]
↓ (Gravity)
[Horizontal PVC Barrel (Holds 1 Ball)] ← [PVC Piston Blocks Next Ball]
↓
[Solenoid Pin Retracts] → [Ball Pushed into High-Speed Wheels]
주요 하위 시스템:
- PVC 피스톤 게이트: 마찰을 방지하기 위해 배럴 내부에 1–2mm의 간극을 두고 가공했습니다. 폭 1¾인치는 의도적으로 정한 치수입니다. 공을 밀어내기 위해 앞으로 이동하면 견고한 몸체가 수직 슈트 바로 아래로 들어가 나머지 공이 아래로 떨어지는 것을 막고, 피스톤이 돌아오면 다시 통과시킵니다.
- 솔레노이드 차단 핀: 머신이 대기 중일 때 물리적인 핀이 공 앞에 놓입니다. 이 핀이 공이 사이클이 작동하기 전에 실수로 휠 쪽으로 굴러 들어가는 것을 확실히 막습니다.
- 크랭크 메커니즘: 30 RPM 기어드 모터가 기계식 링크 암에 연결된 디스크를 회전시켜, 회전 운동을 깔끔하고 반복 가능한 왕복 직선 피스톤 행정으로 변환합니다.
6단계 공급 순서:
- 대기 상태: 피스톤이 완전히 후퇴한 상태입니다. 공 하나가 배럴 안으로 떨어지고, 솔레노이드 핀이 위로 올라가 공이 휠 간극으로 이동하지 못하도록 막습니다.
- 사이클 시작: 30 RPM 공급 모터가 작동하여 크랭크 디스크를 회전시킵니다.
- 해제: 솔레노이드에 전원이 인가되어 차단 핀이 후퇴합니다.
- 공급 행정: 피스톤이 앞으로 이동하면서 공을 휠 간극으로 밀어 넣고, 동시에 수직 공 공급 슈트를 차단합니다.
- 발사: 공이 고속 휠의 닙에 맞아 앞으로 튀어나갑니다.
- 리셋: 피스톤이 뒤로 당겨지고 솔레노이드가 내려가 차단 핀이 다시 올라옵니다. 피스톤이 충분히 후퇴하면 다음 공이 배럴 안으로 떨어지고, 마이크로스위치가 공급 모터를 정확히 "홈" 위치에서 정지시킵니다.
STEP 5. 실사용 테스트 및 주요 결과
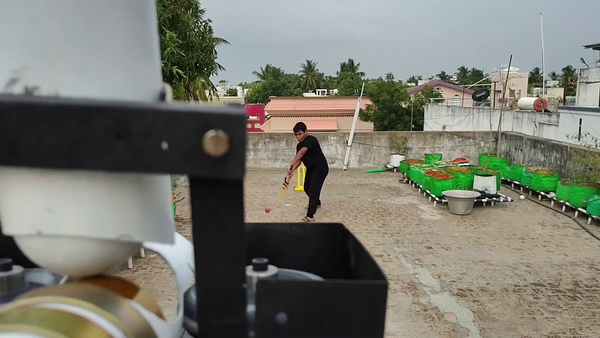
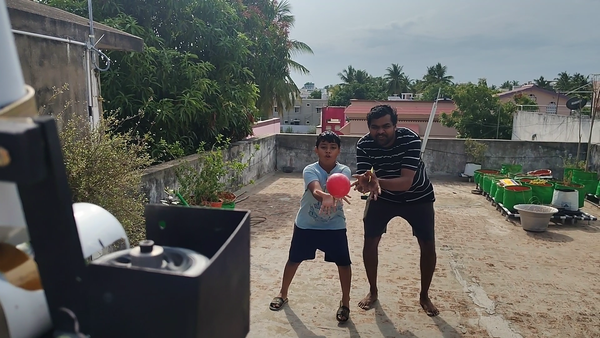
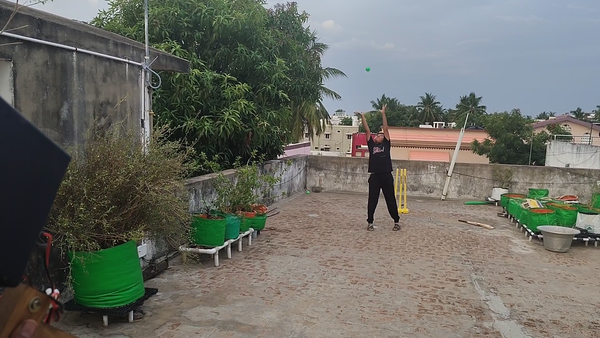
프로토타입은 연속 8오버 및 10오버 시험을 포함한 장시간 테스트를 거쳤으며, 매우 우수한 결과를 보였습니다.
- 궤적 및 추적: 공의 진행 방향은 직선이었고 반복성이 매우 높았습니다. 초기 공 발사 속도가 매우 빨라 기계에서 나온 직후 육안으로 추적하기 어려웠습니다.
- 전기적 신뢰성: 12V 7.2Ah 배터리는 눈에 띄는 전압 강하 없이 완벽하게 작동했으며, RS775 모터는 안전하고 따뜻한 작동 온도를 유지했습니다.
- 공 진입 거동: 휠 고무에 남은 작은 흰색 접촉 자국을 통해, 파이프 가이드 내부의 자연스러운 구름 여유 때문에 공이 중심보다 약간 높은 위치로 진입했음을 확인했습니다. 휠 높이를 조정해도 이 현상은 달라지지 않았지만, 성능은 여전히 매우 만족스러웠습니다.
- 공 경도가 미치는 영향: 단단하고 견고한 플라스틱 공은 더 높은 발사 속도를 유지하는 것으로 테스트에서 확인되었습니다. 더 부드럽고 낡은 공은 휠 압력으로 변형되고 에너지를 흡수하며 미끄러져, 훨씬 낮은 속도로 발사되었습니다.
- 테니스공의 한계: 조정 가능한 최대 50mm 휠 간극을 사용하여 테니스공으로 짧은 시험을 진행했습니다. 기계는 테니스공을 성공적으로 발사했지만, 토크 한계 또는 불충분한 압축으로 인해 발사 속도는 낮았습니다.
스마트폰 속도 추적의 한계:
스마트폰 카메라(30 FPS)를 사용해 1m 및 5m 거리에서 정확한 발사 속도를 계산하려고 했습니다. 1m에서는 공이 너무 빨라 프레임 간 이동을 포착할 수 없었습니다. 5m에서는 공이 약 12~14개 프레임에 걸쳐 나타나 높은 평균 속도를 보였습니다. 그러나 프레임 수 계산의 불확실성과 가벼운 플라스틱 공의 빠른 공기역학적 속도 손실 때문에 일반 스마트폰 카메라로는 실제 발사구 출구 속도를 정확히 추적할 수 없습니다. 전문 레이더나 고속 장비를 사용하기 전까지는 확정적인 속도 등급을 발표하지 않습니다.
STEP 6. 현재 프로토타입 상태 및 향후 계획
이 볼링 머신은 완전히 완성되어 작동하는 프로토타입 으로 간주되며, 장기적인 부품 마모, 배터리 사이클 수명 및 구조적 신뢰성을 추적하기 위해 6~12개월의 관찰 기간 동안 완전히 개조하지 않은 상태로 유지됩니다.
검토 중인 차세대 업그레이드:
- 대형 휠: 더 큰 직경의 휠로 변경하여 낮은 모터 RPM에서도 높은 공 속도를 달성하고, 기계적 응력과 진동을 줄입니다.
- 견고한 금속 베이스: 목재 프레임을 세련되고 견고한 3mm~4mm 강철 또는 알루미늄 플레이트로 업그레이드합니다.
- 향상된 프로파일: 휠 트레드에 크라운형 프로파일을 추가하여 공의 곡면을 감싸고 표면 접지력을 극대화합니다.
- 스마트 ESP32 통합: MicroPython을 실행하는 ESP32 마이크로컨트롤러를 구현하여 휠 속도를 독립적으로 변화시키고(스핀/스윙 볼링), 자동화된 프로그래밍 가능 시퀀스, 무작위 투구 패턴 및 서보 제어식 자동 기울기 조정을 처리합니다.
프로젝트 링크
- YouTube:[게시 후 링크 추가 예정]
- GitHub: https://github.com/snivasms/Bowling-machine
- Hackaday.io:[게시 후 링크 추가 예정]
원문: https://www.instructables.com/DIY-Cricket-Bowling-Machine/



 https://www.instructables.com/DIY-Cricket-Bowling-Machine/