


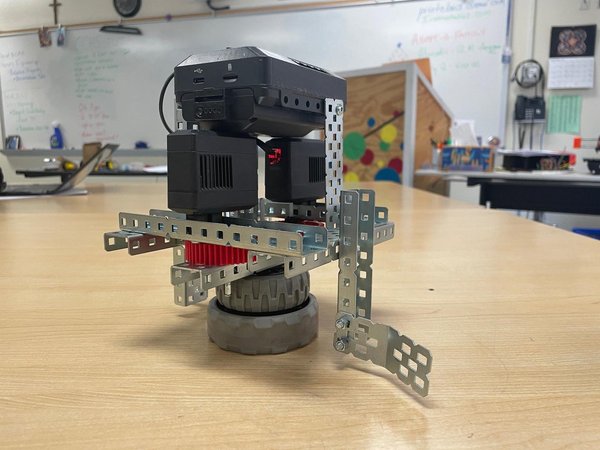
스핀지츠를 하는 것처럼 보이는 아주 잘 돌아가는 녀석을 만들었습니다.
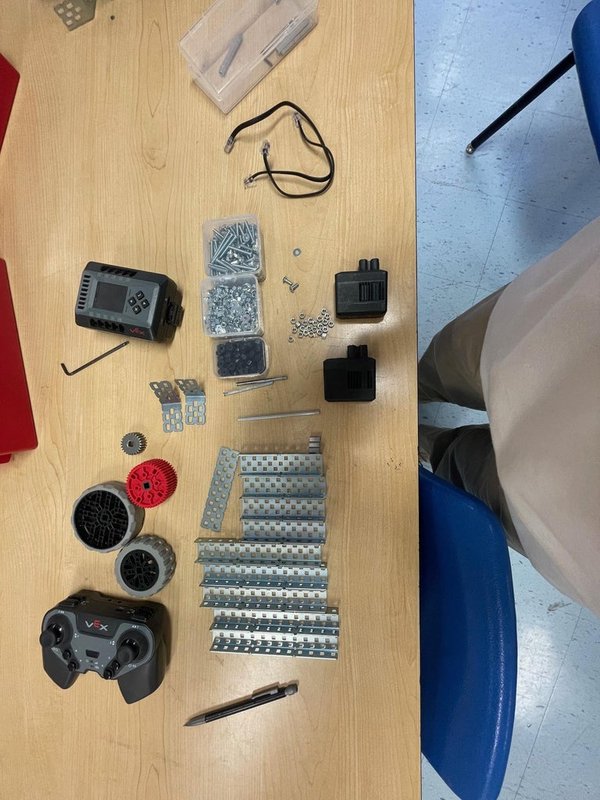
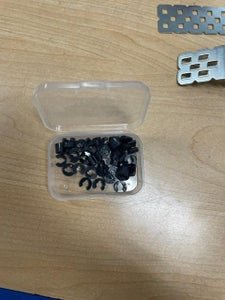
EXP 벡스 로봇 키트가 필요합니다. 특히 이것들(다소); 실수로 두 개의 다른 각도를 넣었습니다 ( _/ ); 같은 각도가 필요하지만 나중에 제가 말하는 것을 보게 될 것입니다; 이 검은 와셔 물건도 필요합니다;
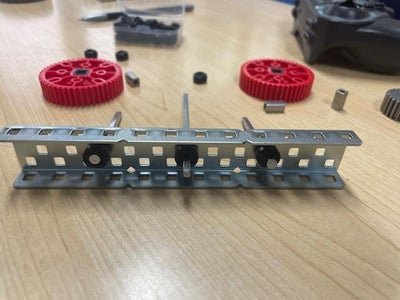
윗부분을 만들 것입니다 :); 샤프트 끝에 검은 색 물건을 놓고 이렇게 세 개의 긴 레일을 가운데에 긴 것과 측면에 뚜껑이있는 두 개의 긴 레일을 통해 샤프트를 넣습니다.
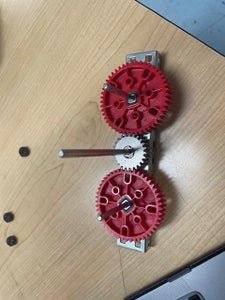
각 기어의 가운데에 사각형이 있는 기어를 부착하고 금속 기어가 가운데에 들어가도록 합니다.
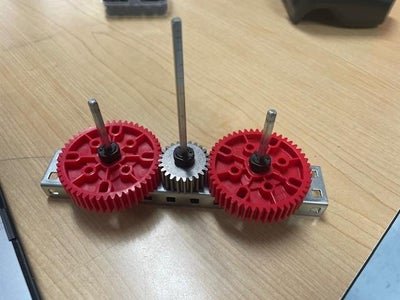
검은색 원형 홀더를 샤프트 상단에 놓습니다.
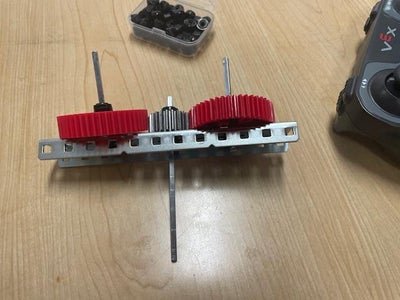
초강력을 사용하여 다음과 같이 샤프트를 아래로 밀어내십시오.
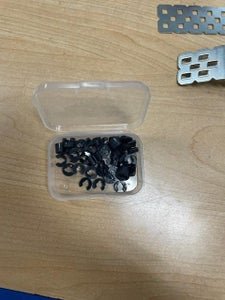
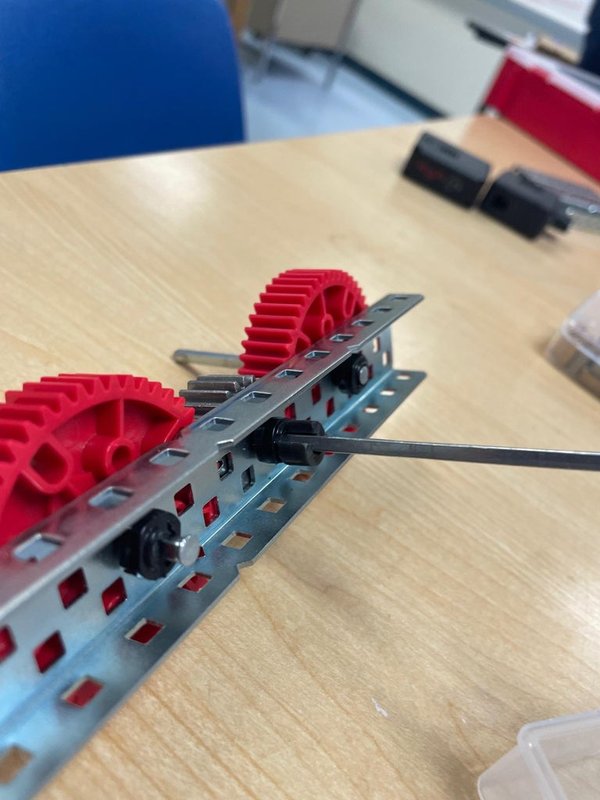
이 스페이서 중 큰 것을 샤프트의 바닥 부분에 놓습니다.
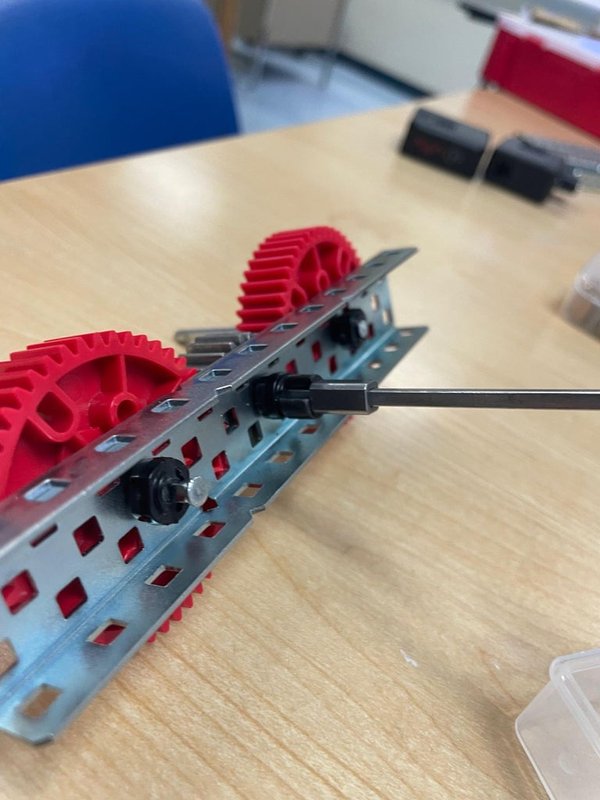
금속 사각형을 옆에 놓습니다.
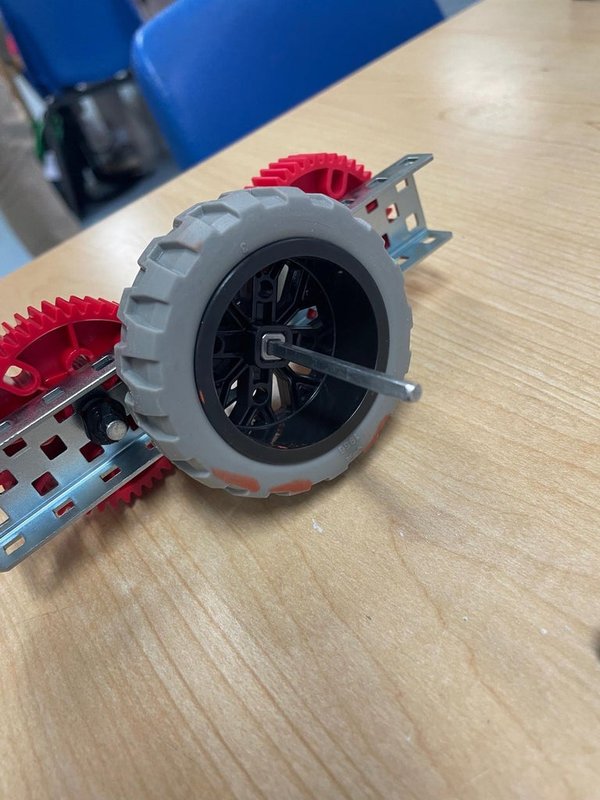
작은 바퀴를 다음과 같이 장착합니다.

검은색 홀더와 큰 스페이서를 순서대로 넣습니다.
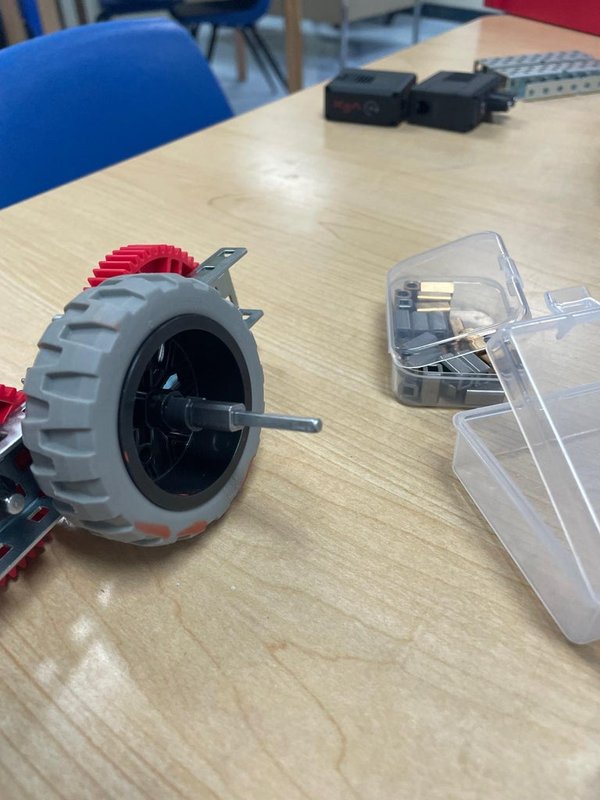
금속 사각형을 옆에 놓습니다.
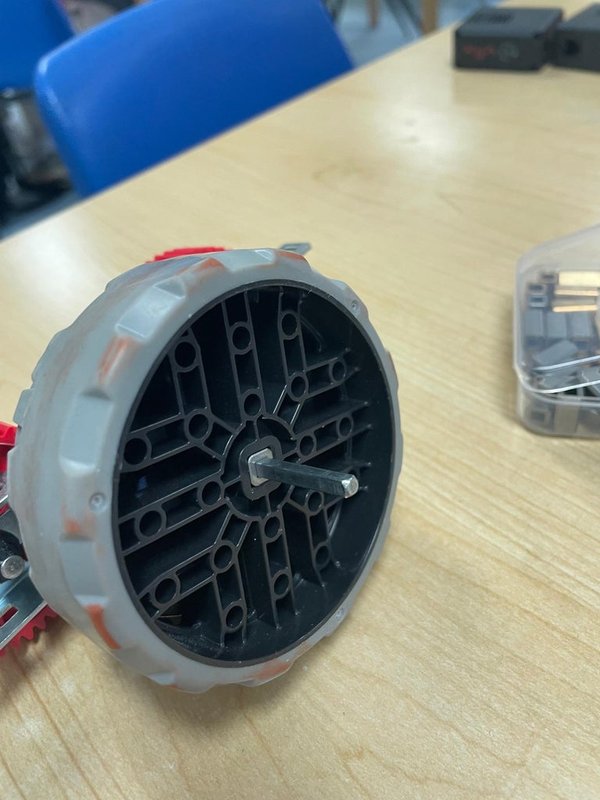
다음에 큰 바퀴를 장착하십시오.
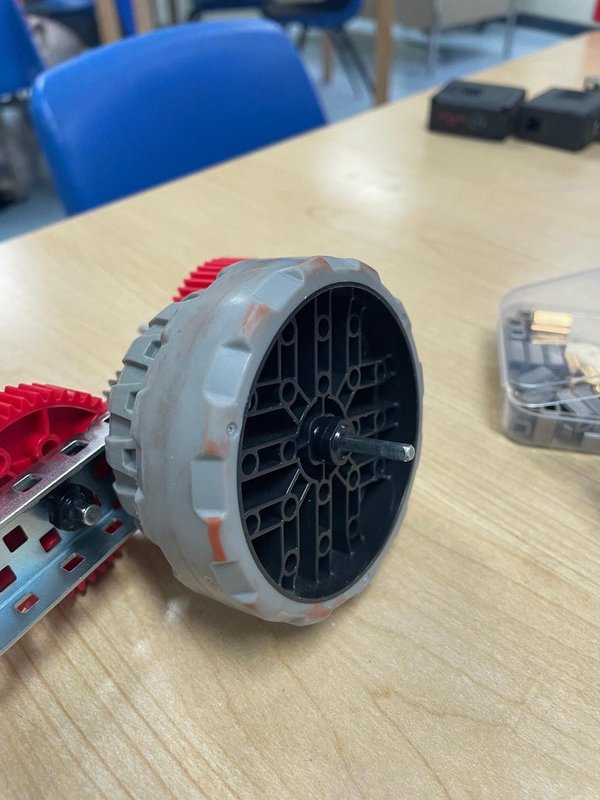
다음에 검은색 홀더를 착용하세요.
바닥이 완성된 것을 보세요 !!! D; 또한 구조가 평평하게 앉지 않으면 아래로 밀고 검은 색 홀더를 조정하여 다음과 같이 보이도록하십시오.
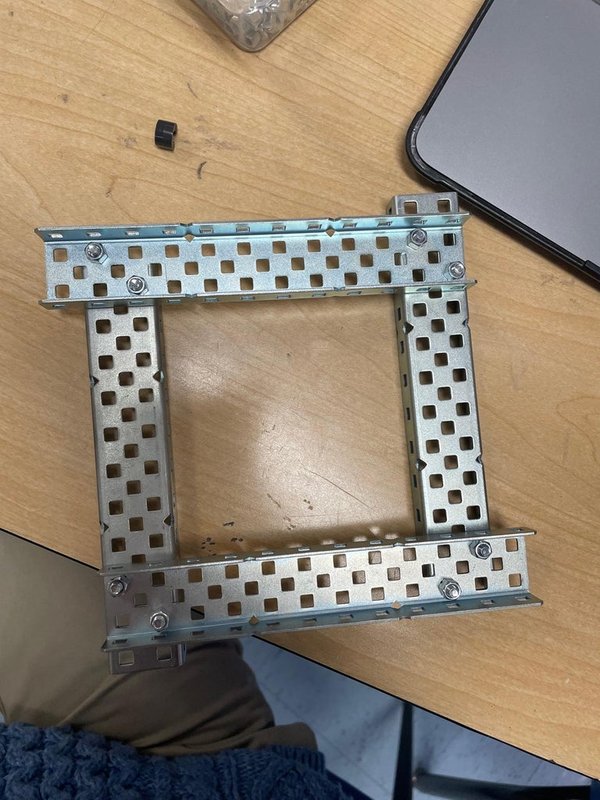
이제 상단 부분입니다. 먼저 이 구조를 정사각형으로 만듭니다.
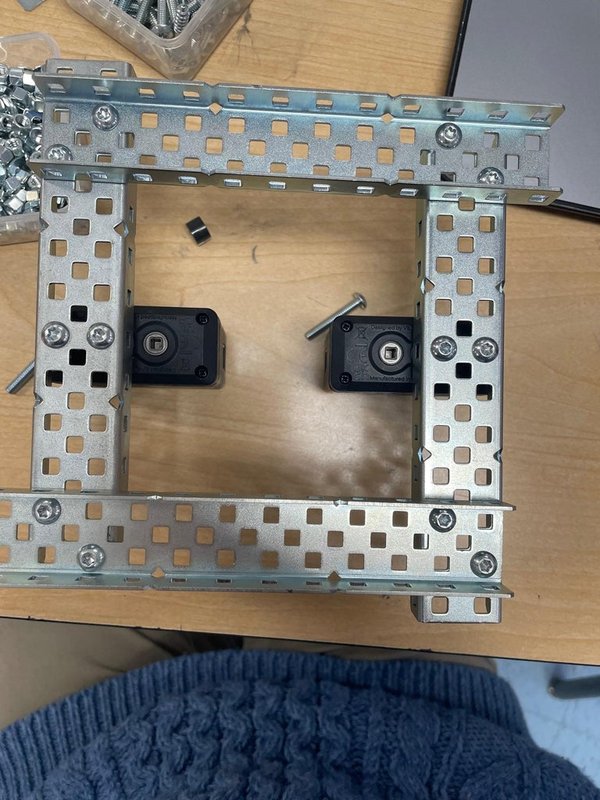
다음으로 모터를 이렇게 부착합니다. 중간 크기의 나사를 사용합니다(대부분 나사가 들어가고 나머지는 나사가 너무 길어서 불가능할 경우).
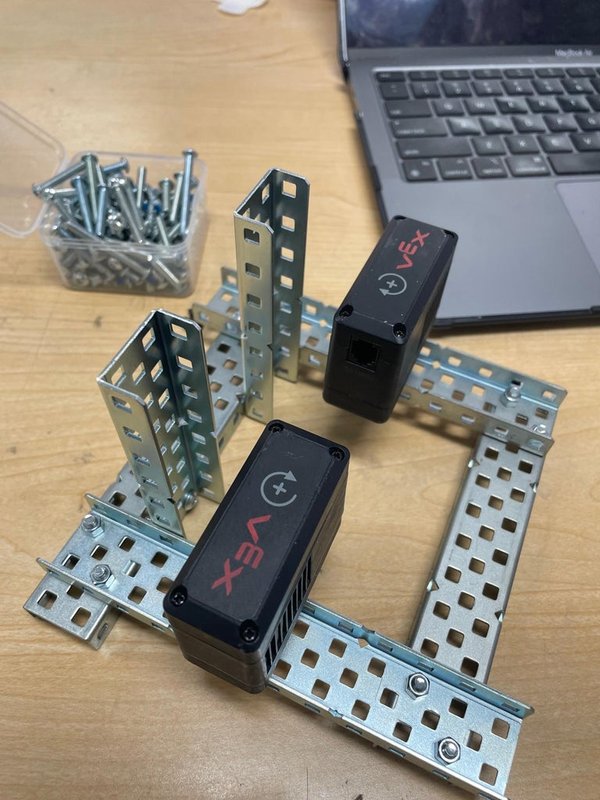
이제 첫 번째 그림처럼 이 두 개의 레일(레일은 두 개입니다)을 조입니다(아직 하지 않은 작업이 더 있어서 죄송합니다. 방금 만든 사각형에 부착된 두 개의 레일에만 집중하세요). 제발 두 번째 사진처럼 하지 마세요. 이렇게 하면 불안정하고 회전이 잘 안됩니다. 그 중 하나에 공백을 남겨야 합니다.
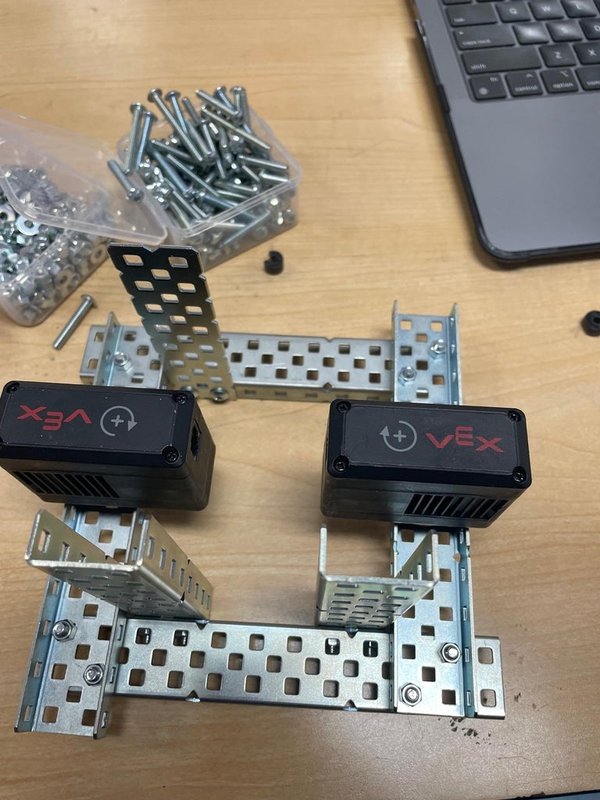
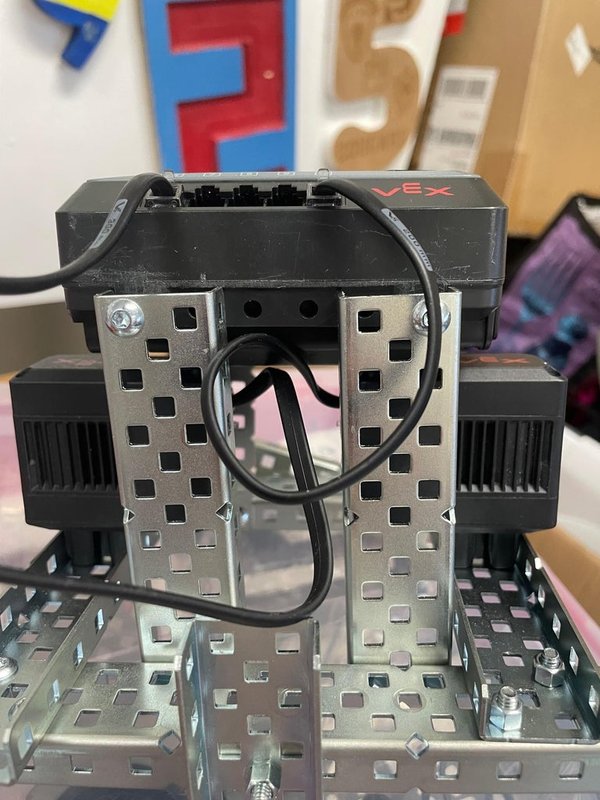
다음으로 직사각형을 정사각형에 나사로 고정합니다. 첫 번째 사진은 마지막 단계의 레일이 잘못된 위치에 있는 것을 알고 있는데 죄송합니다. 두 번째 사진에서 직사각형이 레일 측면에 하나 더 있는 것을 볼 수 있습니다. 네, 직사각형은 한 개가 아니며 어떻게 작동하는지 모르겠습니다.
원한다면 레일 위의 하나를 제거 할 수 있으며 여전히 균형을 이룹니다. 그것이 제가 프로토 타입을 만든 방법입니다 .여기에 다운로드에 증거가 있으며 잘못된 방향에 대해 죄송합니다.
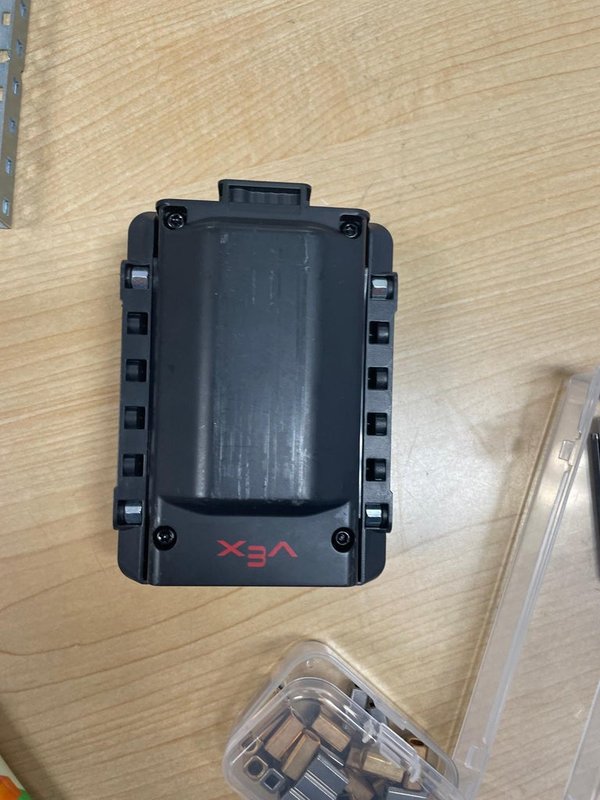
이렇게 메인 뇌에 볼트를 끼우세요. 아마 빠질 수도 있지만 뇌의 특정 모서리를 조이기 전에 끼우세요.
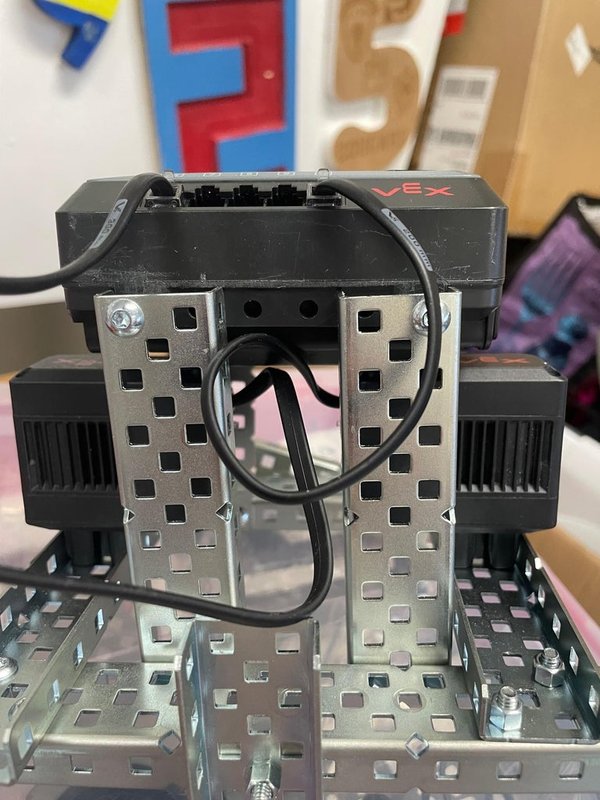
다음으로, 모든 익스텐더에 브레인을 조이고 직사각형도 브레인에 조이는 것을 잊지 마세요. 모든 나사는 레일이나 직사각형의 바깥쪽 모서리에 있어야 합니다. 직사각형을 조이는 방법을 모를 경우 레일 위에 있는 직사각형을 제거하면 도움이 될 수 있습니다. 또한 레일에는 더 긴 나사를 사용해야 합니다. 이제부터는 사진에서 나사가 잘못 조여진 레일은 무시하세요.
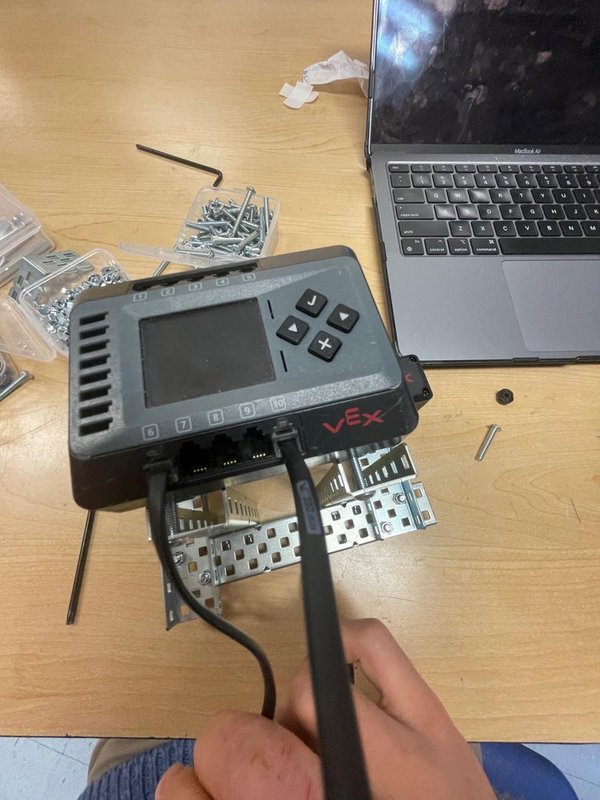
이렇게 전선을 연결합니다.
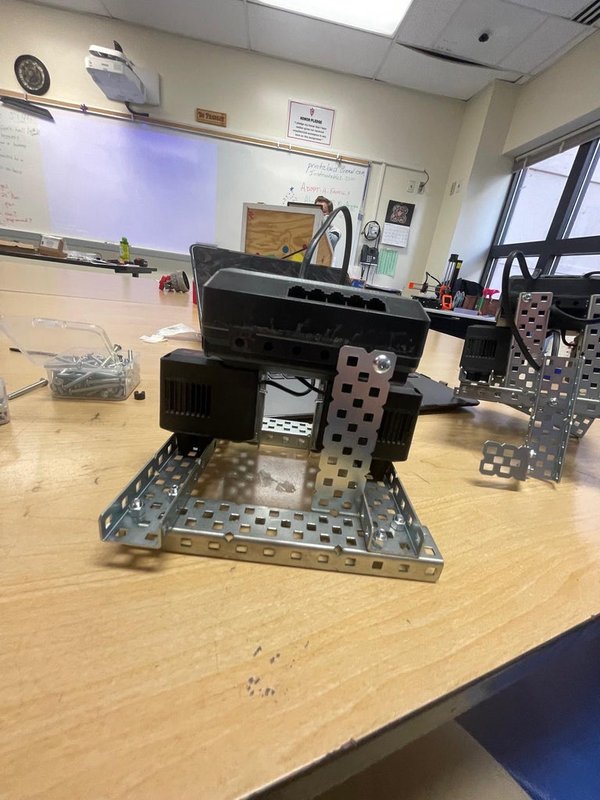
다음으로 모터에 전선을 연결합니다.
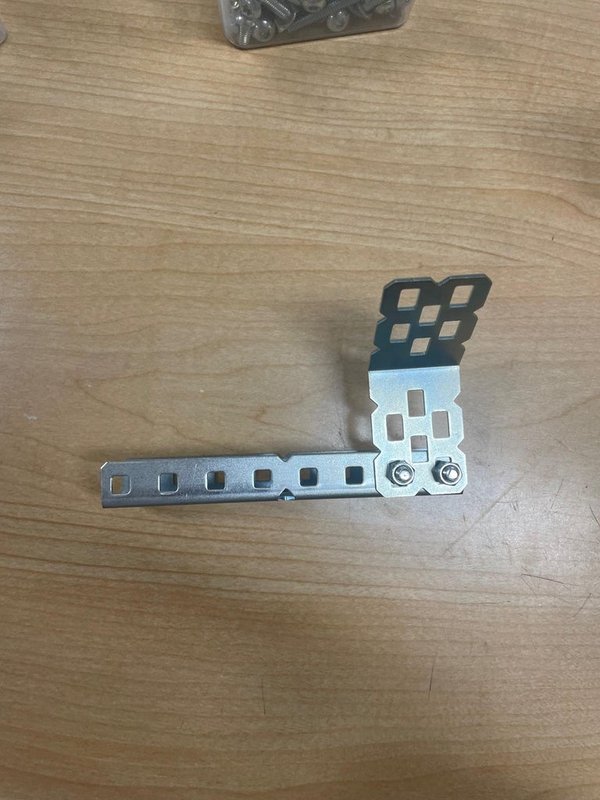
이렇게 _/를 __에 나사로 조입니다. 이렇게 두 개를 만들고 두 개의 _/는 같은 각도를 유지해야 한다는 점을 기억하세요.
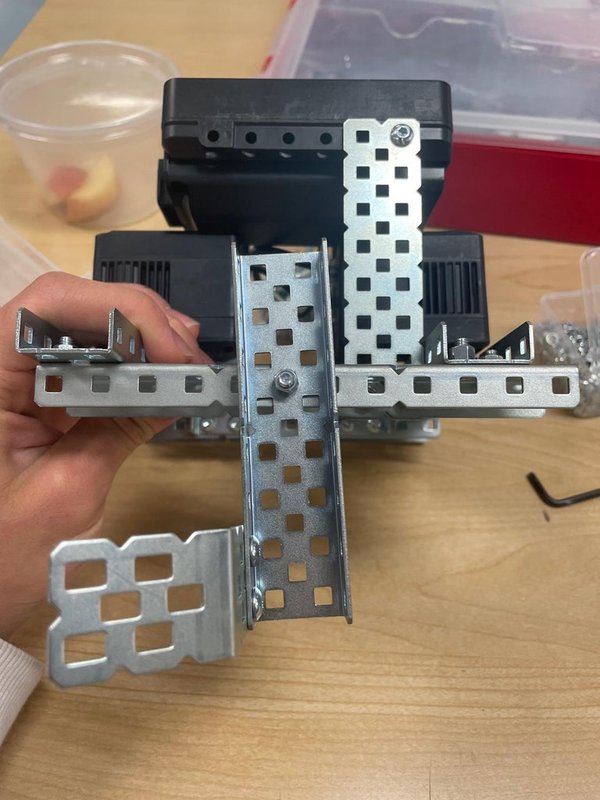
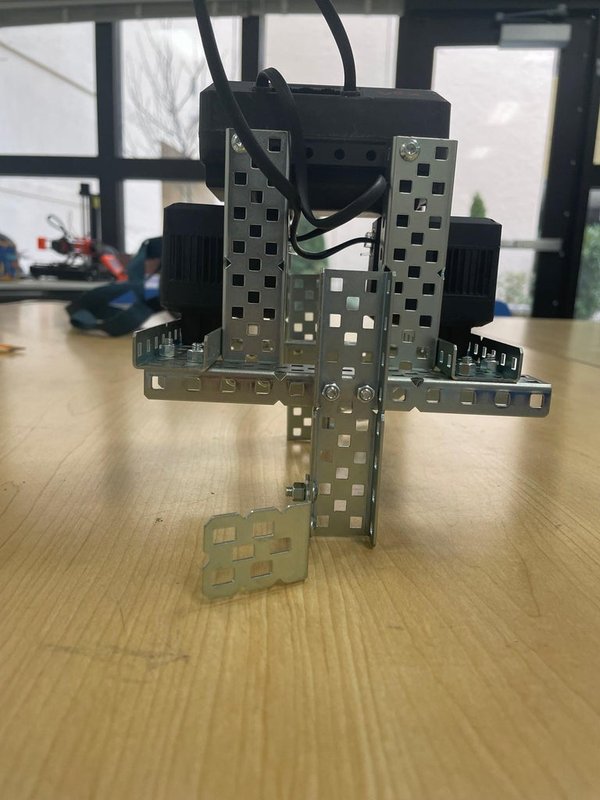
첫 번째 또는 두 번째 사진처럼 양쪽에 나사로 고정하세요. 약간 불안정하기는 하지만 균형이 정말 잘 잡히므로 첫 번째 사진을 추천합니다. 이제 윗부분이 완성되었습니다 :D
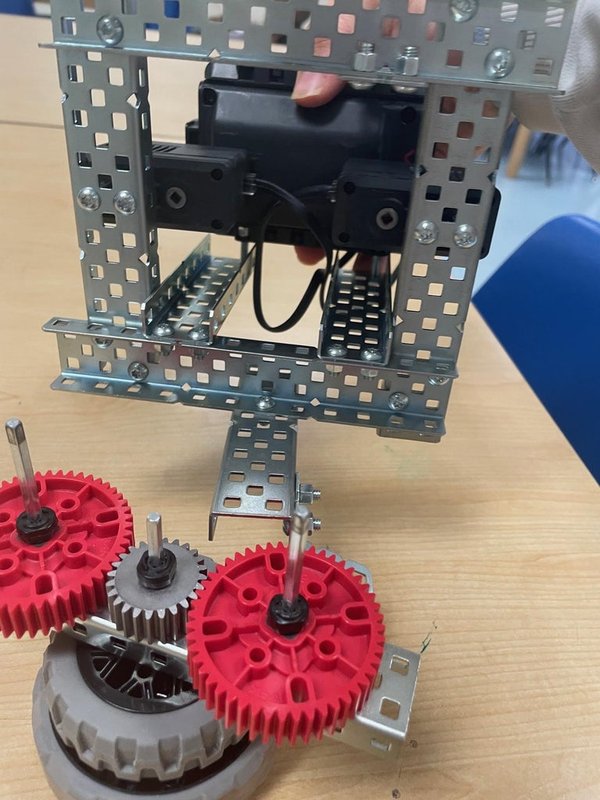
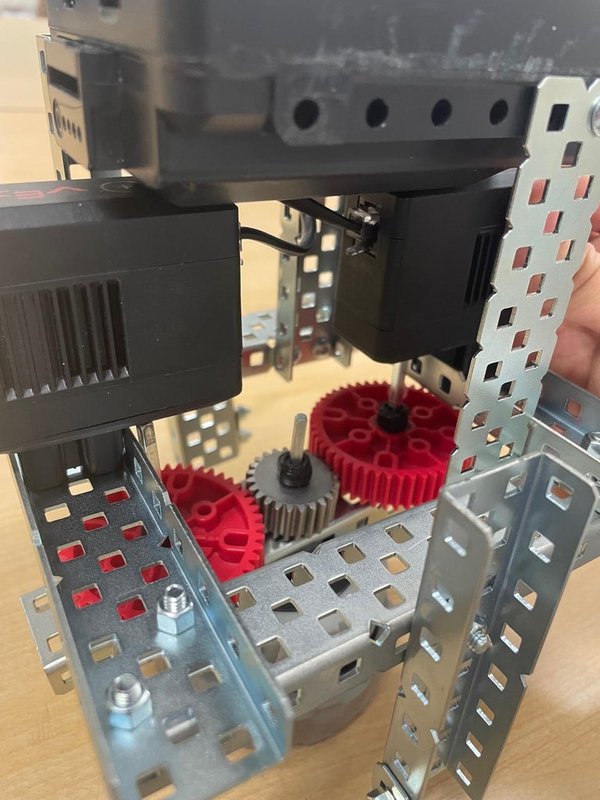
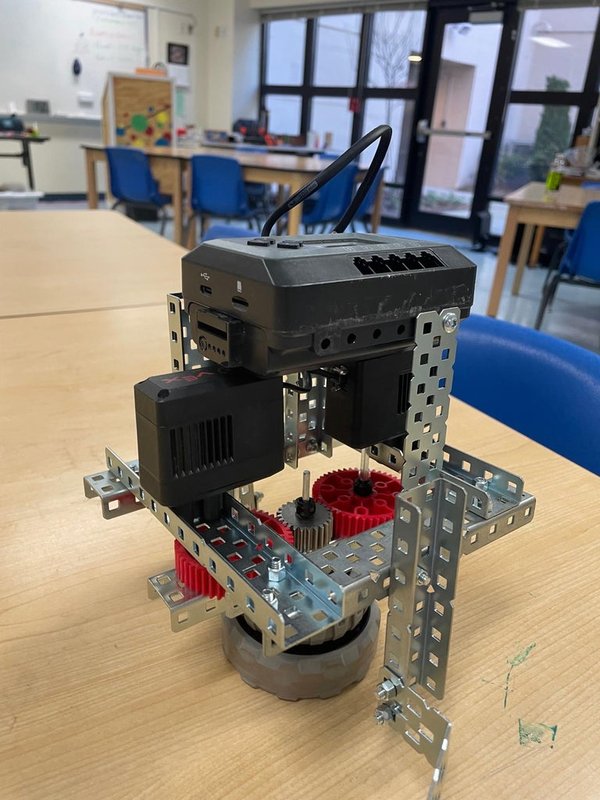
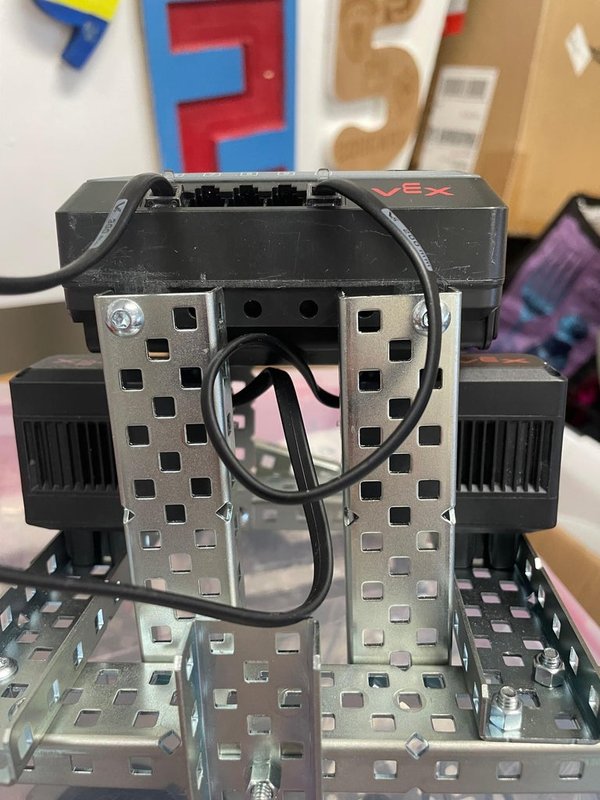
이제 두 개를 연결해야 합니다. 모터의 구멍을 두 개의 큰 샤프트에 맞춰 끼우세요. 두 구멍은 아마 정렬되어 있지 않을 것입니다. 걱정하지 마세요. 빨간색 기어를 손으로 돌려 그중 하나가 맞춰지면 그쪽을 아래로 누르세요. 그런 다음 다른 하나가 맞춰질 때까지 기어를 돌린 뒤 그쪽도 아래로 누르세요. 샤프트가 충분히 길게 나오지 않으면 아래쪽에서 위로 밀어 올리고 검은색 홀더를 조정하세요. 세 번째 그림처럼 보이면 됩니다. 문제가 있으면 손을 넣어 조정하면 됩니다.
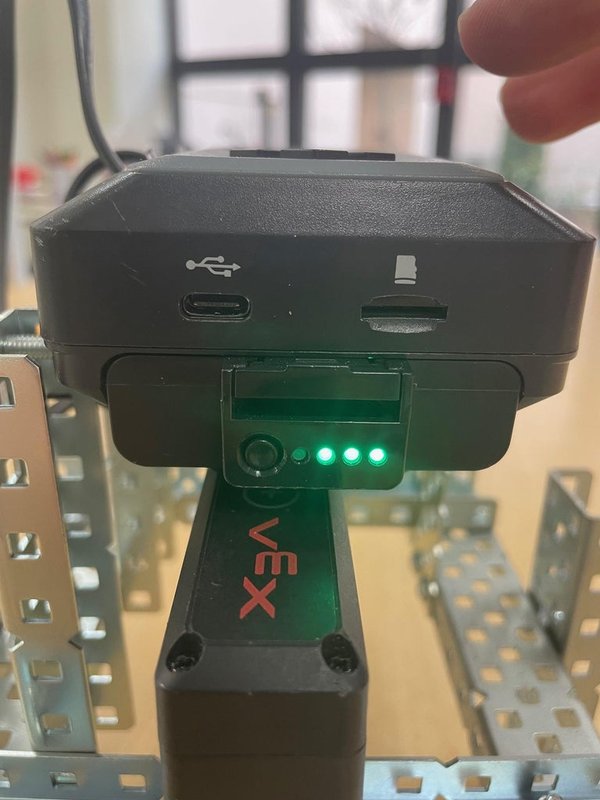
다음으로 장치를 켜야 합니다. 측면의 버튼을 누르면 녹색 표시등이 나타납니다.
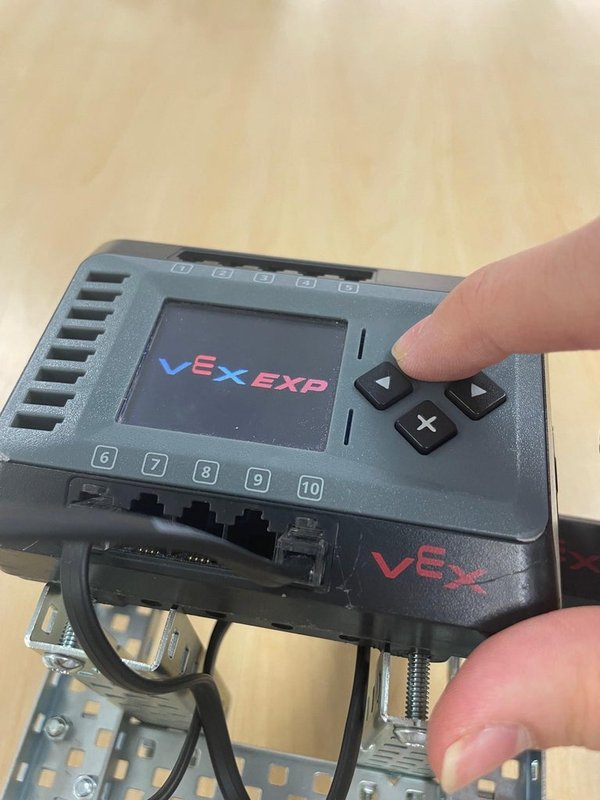
그다음 브레인이 켜질 때까지 확인 버튼을 길게 누릅니다. 이 마지막 두 단계가 작동하지 않으면 브레인의 배터리를 교체해야 할 수 있습니다.
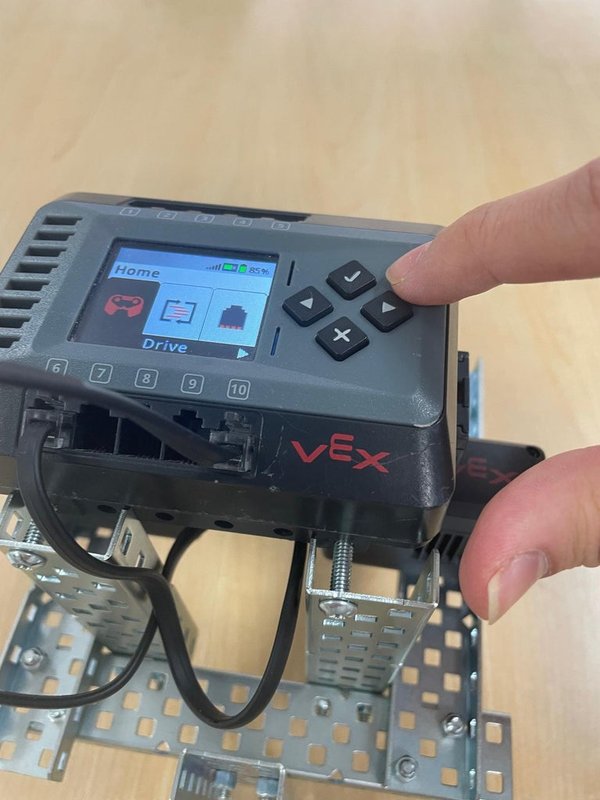
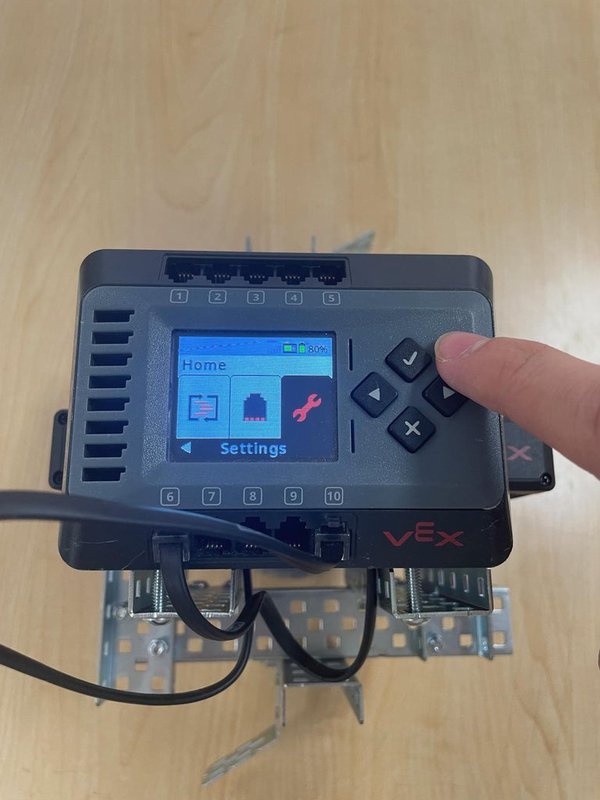
을 클릭하면 첫 번째 그림이 표시됩니다. 두 번째 그림이 보일 때까지 오른쪽 화살표 버튼을 누른 다음 확인 버튼을 누릅니다.
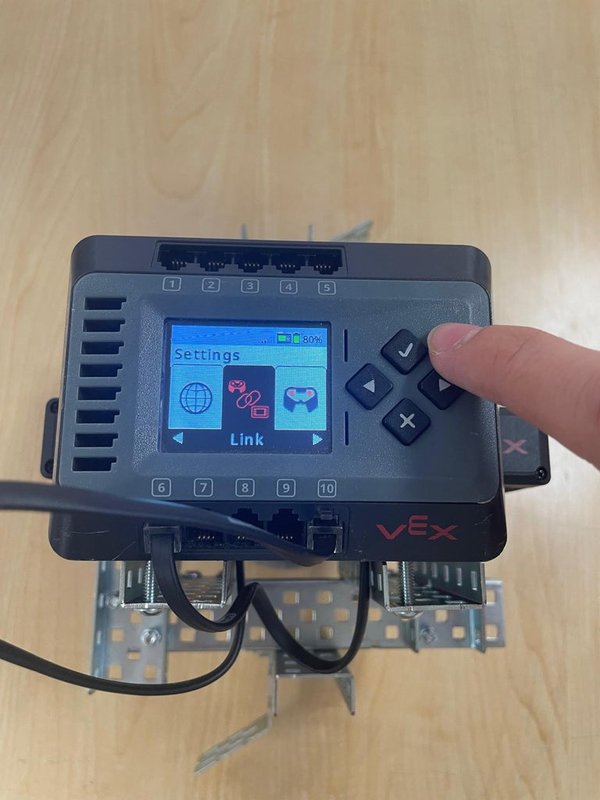
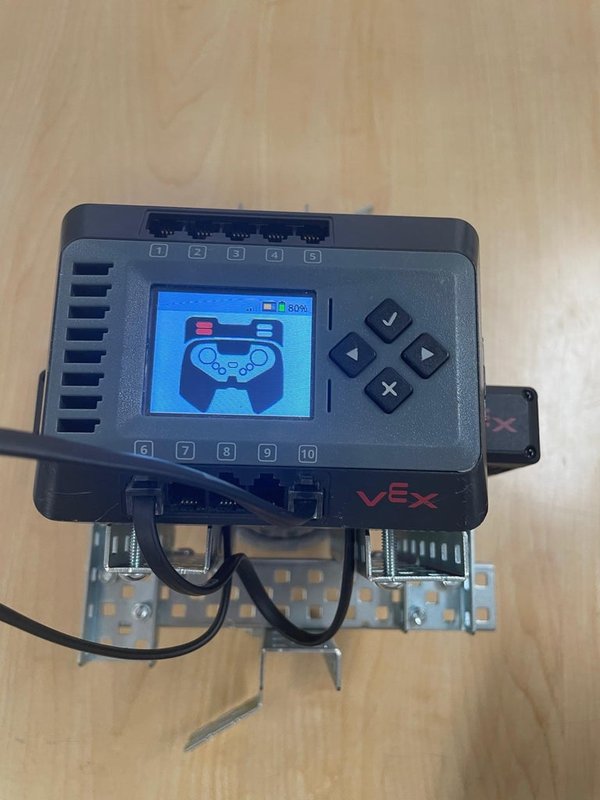
첫 번째 그림이 보일 때까지 오른쪽 화살표 버튼을 누른 다음 확인을 누르면 두 번째 그림처럼 보일 것입니다. 컨트롤러의 지시에 따라 동기화합니다.
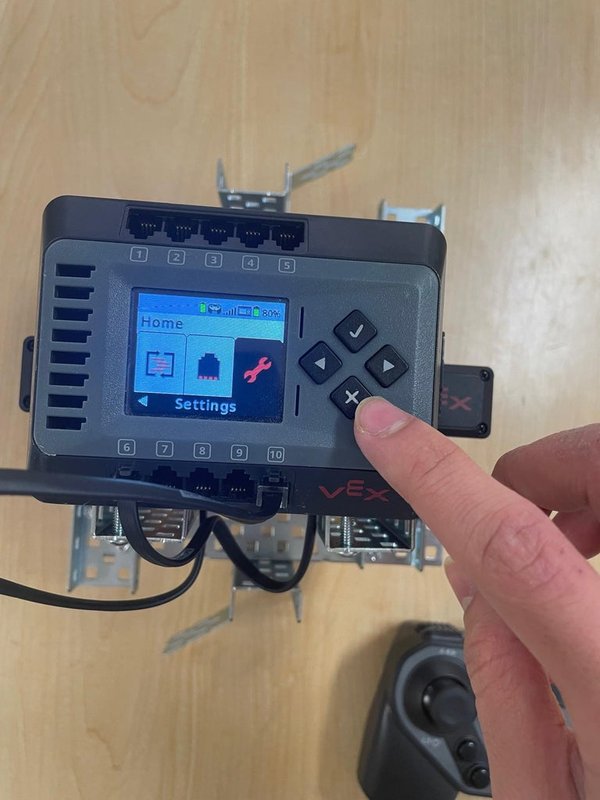
완료되면 여기에 도착할 때까지 X를 누릅니다(여러 번 눌러야 할 수도 있습니다).
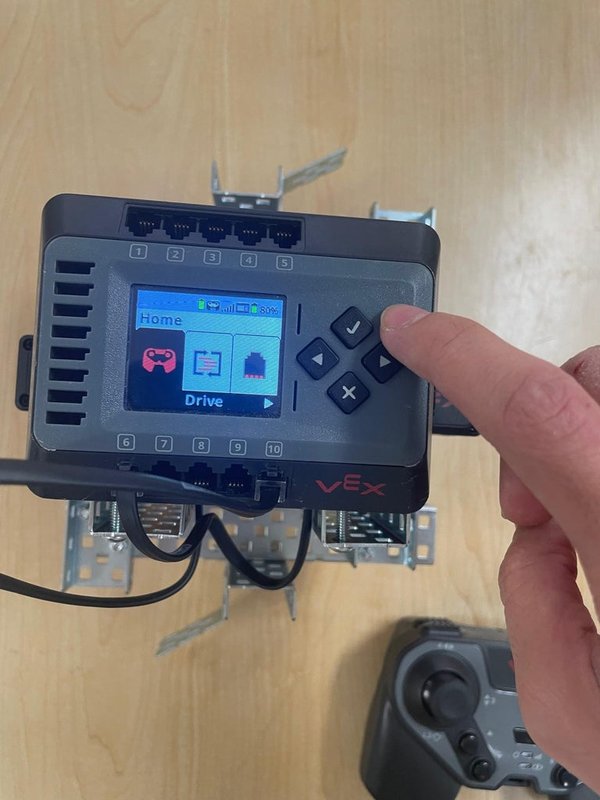
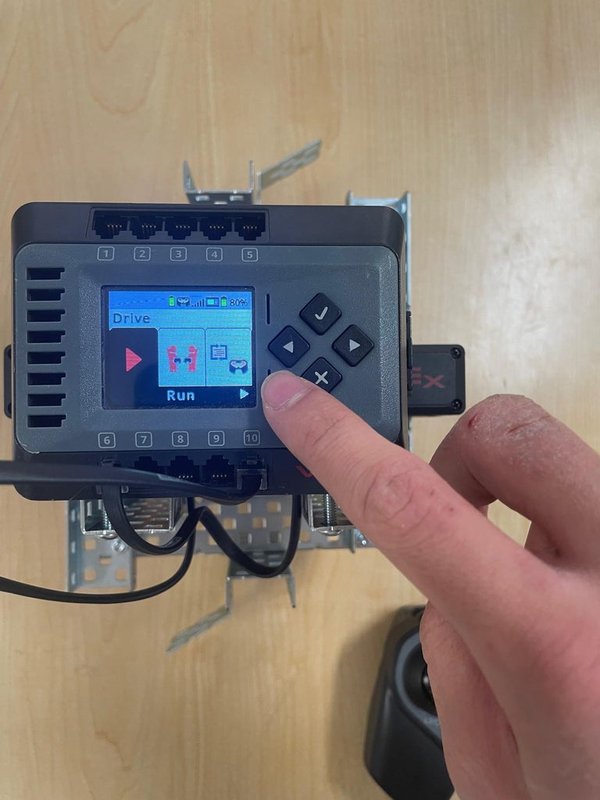
첫 번째 그림이 나올 때까지 왼쪽 화살표를 누른 다음 확인을 누르면 두 번째 그림처럼 보일 것입니다.
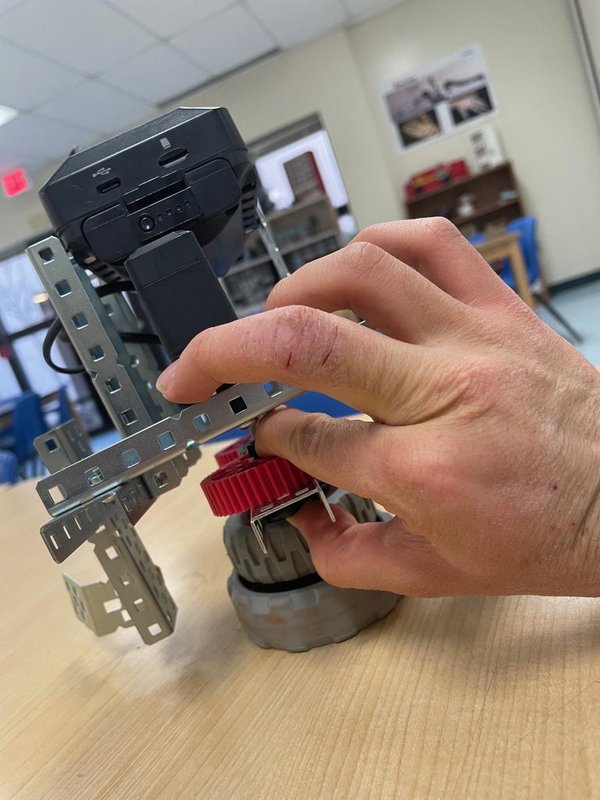
달리기 전에 두 개의 모터 샤프트를 이렇게 조정합니다(샤프트의 아래쪽 부분을 위로 밀고 샤프트 상단의 검은색 홀더 부분을 그대로 유지합니다. 양쪽 모두 이렇게 합니다); 이렇게 하면 최대 속도를 낼 수 있습니다.
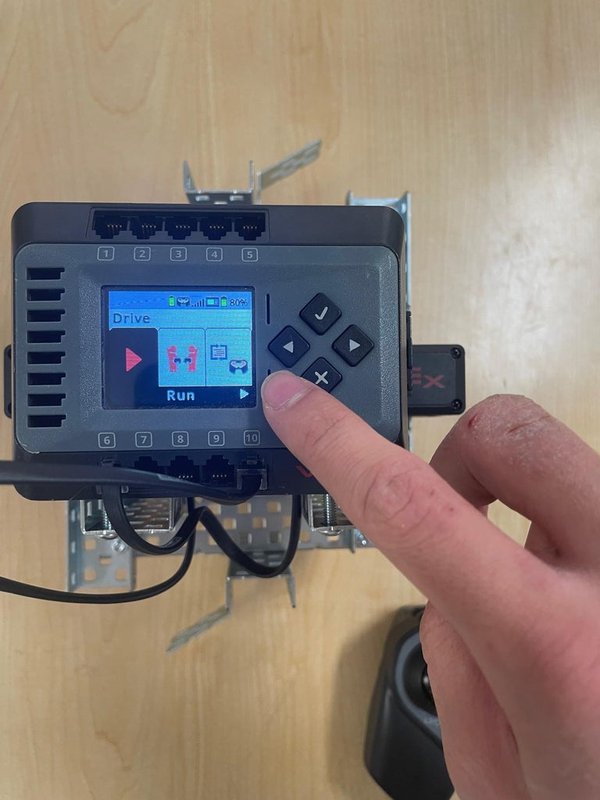
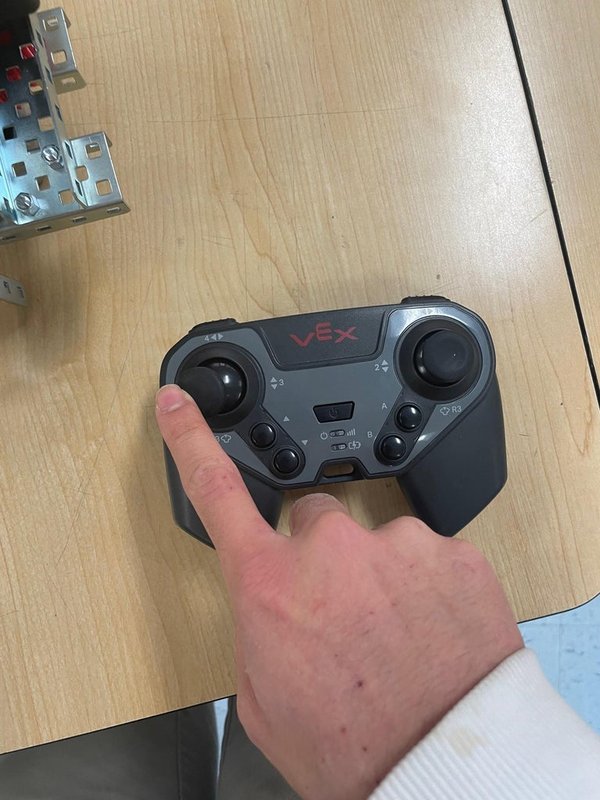
이제 확인 버튼을 누르세요. 그런 다음 컨트롤러에서 이 조작을 하면 기계가 회전합니다 :D
 https://www.instructables.com/Ninjago-Machine