


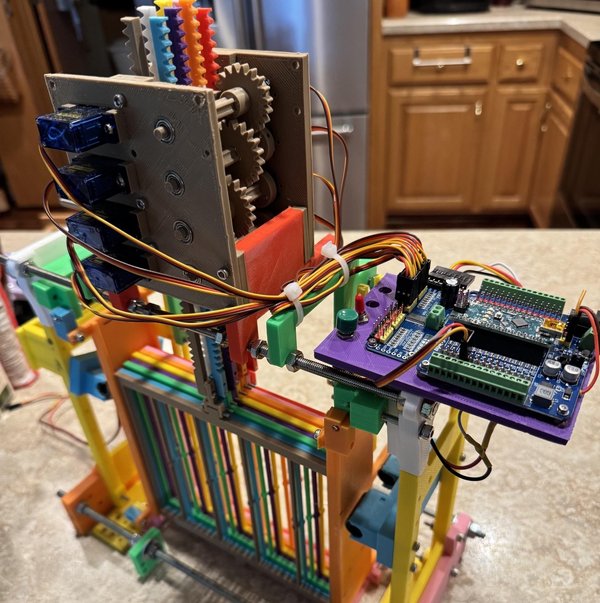
이전에 게시한 Instructable인 “Arduino로 제어하는 완전 자동화 3D 프린팅 탁상용 Dobby Loom - 테스트 프로토타입”(https://www.instructables.com/Arduino-Controlled-Fully-Automated-3d-Printed-Tabl/)은 너무 복잡했습니다! 이 Instructable에서는 Dobby Loom의 중심 구성 요소인 캐슬과 관련 샤프트, 헤들 및 레버를 3D 프린팅하는 방법을 설명합니다. 자동화에는 스테퍼 모터 대신 서보 모터를 사용합니다. 또한 배선을 간소화할 수 있도록 PCA9685 Servo Motor Driver IIC Module과 함께 메커니즘을 작동시키는 Arduino 스케치도 포함했습니다. 다양한 트윌 패턴을 만들기 위해 직조 도안을 샤프트 명령으로 변환하는 행렬 대수 연산이 포함된 Excel 스프레드시트도 제공합니다.
Arduino Nano 및 7V 전원 공급 장치
TS90MD 9g 마이크로 디지털 서보, 풀 메탈 기어, 270도 조절 가능 제품 8개또는 각도 제어가 가능한 모터
PCA9685 Servo Motor Driver IIC Module 1개
5x11x4mm 베어링 8개
푸시 버튼 1개 및 토글 스위치 1개
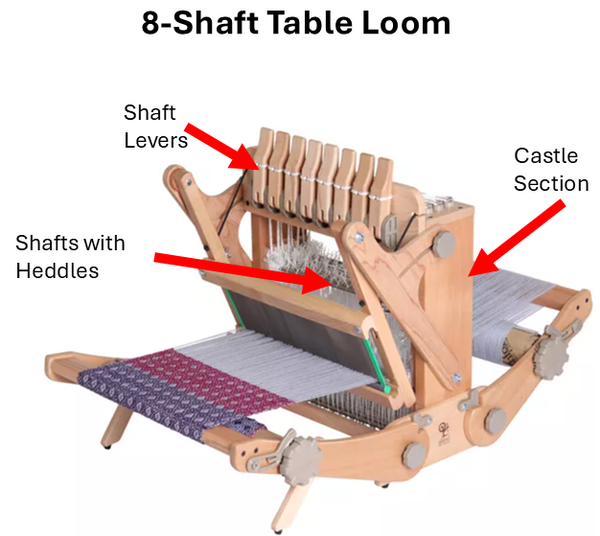
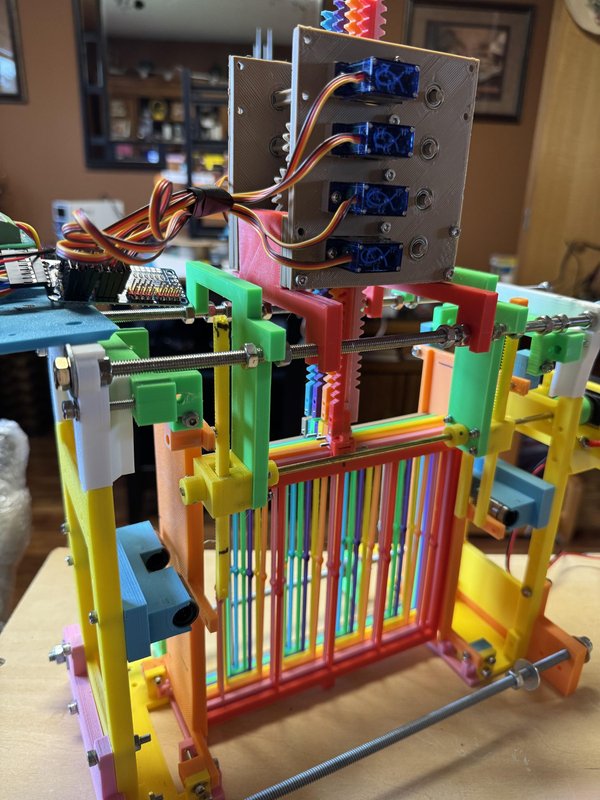
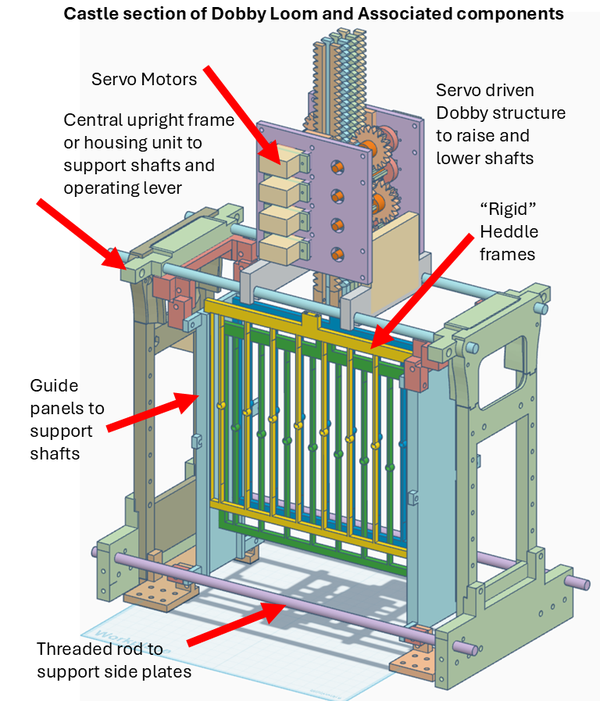
탁상용 직기의 “캐슬”은 샤프트(하네스)를 고정하고 작동 레버를 지지하는 중앙의 수직 프레임 또는 하우징입니다. 이 수직 인클로저는 헤들 샤프트가 위아래로 움직여 개구를 만들 때 안정적으로 정렬된 상태를 유지하게 합니다.
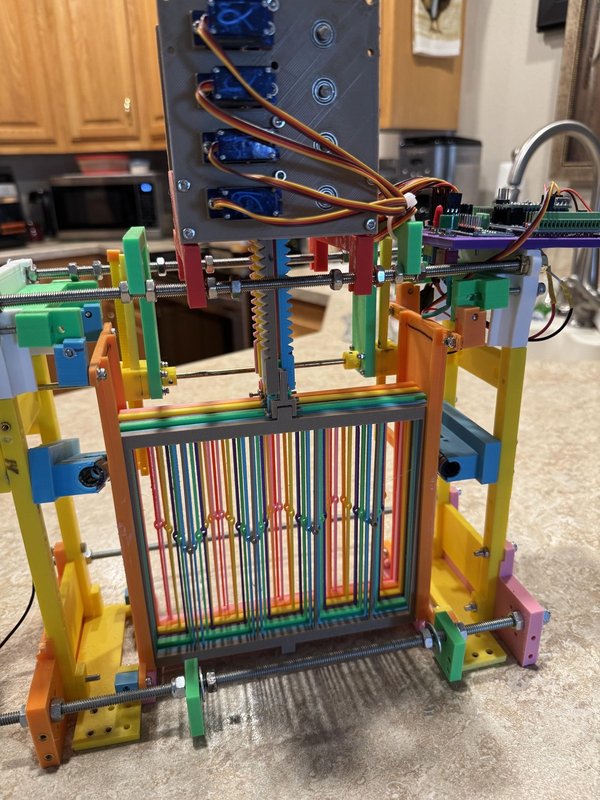
특정 샤프트를 올리거나 내리도록 레버를 구동하는 자동화된 Dobby 서보 모듈은 캐슬 바로 위에 장착됩니다. 이 사진들은 TinkerCad 도면과 함께 제가 3D 프린팅하고 Arduino로 자동화한 캐슬 모듈을 보여 줍니다.
이 Instructable에서는 캐슬 프레임워크의 세부 사항을 다루지 않습니다. 직조 폭, 샤프트 수, 그리고 리드, 셔틀 동작 설계, 공급 스풀 및 권취 스풀과 같은 추가 직기 구성 요소의 배치 등이 모두 설계에 영향을 줍니다. 수직 측면 패널은 조절할 수 있어 헤들 샤프트가 자유롭게 움직일 수 있습니다.
제가 처음 설계한 제품에는 저렴한 28BYJ-48 5V 스테퍼 모터와 A4988 드라이버를 사용했습니다. 그러나 속도가 느렸고, Arduino Mega 2560에 연결하려면 8개 샤프트 모터에 디지털 출력 32개가 필요했습니다. 위치로 복귀시키는 탄성 장치도 다소 번거로웠습니다. 이 설계에서는 랙 앤 피니언 결합 방식의 소형 서보 모터를 사용해 동영상에서 보이는 것처럼 샤프트 프레임을 빠르게 위치로 이동시킵니다. IIC 모듈은 Arduino Nano의 핀 2개만 필요로 하므로 이 시스템은 효율적이며 다양한 샤프트 구성에 맞게 쉽게 수정할 수 있습니다.
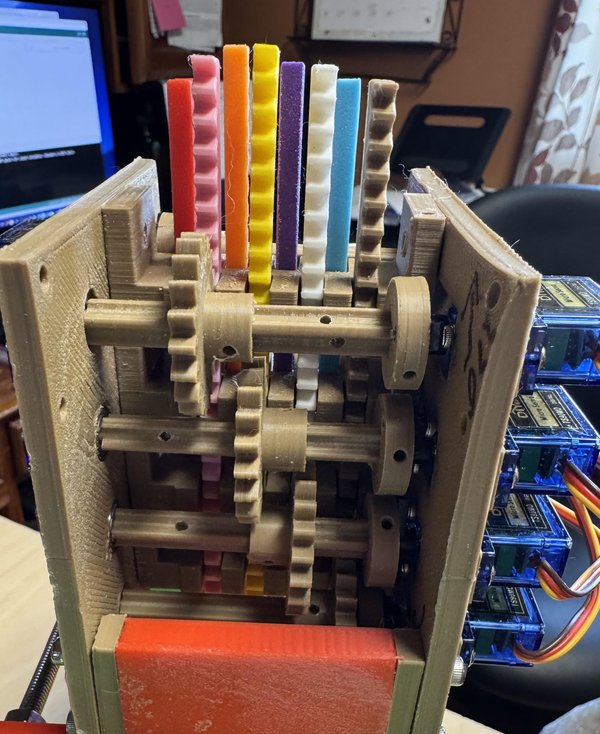
이 메커니즘은 270도 조절 가능 각도를 갖춘 TS90MD 9g Micro Digital Servo Full Metal Gear를 중심으로 설계했습니다. 이전에 셔틀을 일관되게 삽입하려면 개구 폭 70mm(2.75인치)면 충분하다는 것을 확인했습니다. 피니언 기어의 직경은 32mm이며, 피니언 기어가 ¾회전할 때 랙 기어가 약 75mm 이동하도록 설계했습니다. 선형 랙 기어의 길이는 각각 200mm로, 세 가지 수직 위치(위, 아래, 중앙)에 필요한 이동 거리를 수용합니다.
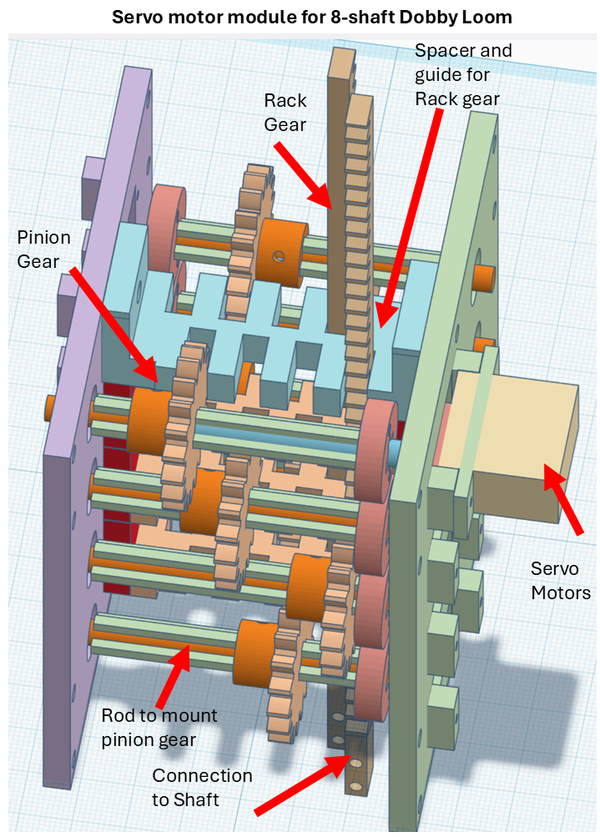
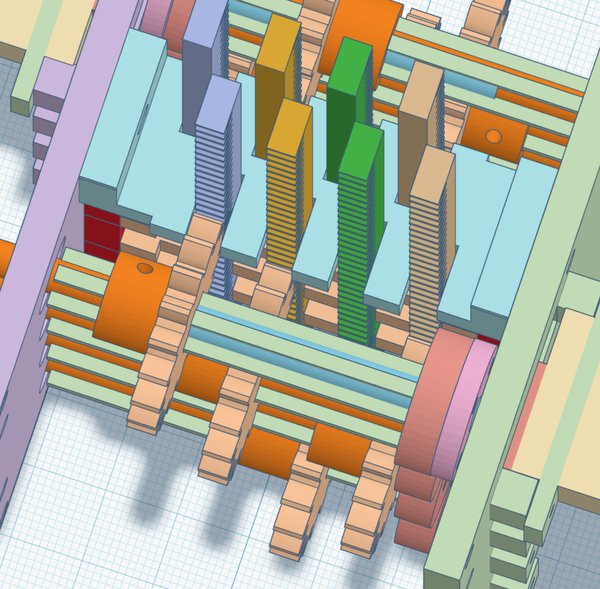
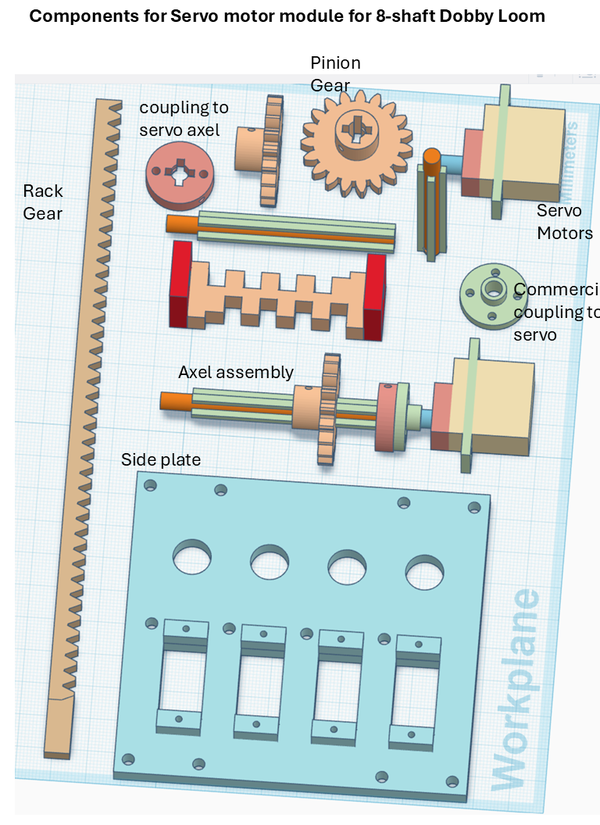
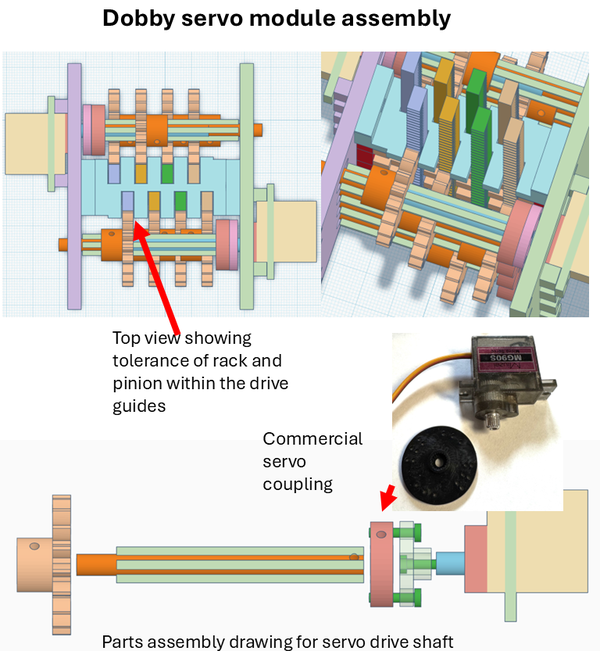
이 도면은 피니언 기어와 양호하게 맞물린 상태를 유지하면서 랙 기어가 쉽게 움직이도록 하는 가이드 바의 구성을 보여 줍니다. 6.0V에서 TS90MD 서보 모터의 구동 토크는 약 1.4kg-cm이며, 약 0.88kg의 힘을 냅니다. 이는 30g(약 1온스)의 헤들 프레임과 날실을 들어 올리기에 충분합니다(자동화 설계에서는 개구를 만들 때 날실에 느슨함을 허용합니다). MG996R과 같은 더 큰 서보를 사용하면 더 넓은 샤프트 프레임을 다룰 수 있습니다.
이 도면은 피니언 기어를 구동하는 서보 샤프트의 조립 상태를 보여 줍니다. 샤프트의 외부 바는 샤프트와 기어 사이의 구동 결합을 안정적으로 유지하고, 모듈을 조립할 때 각 피니언의 위치를 잡아 줍니다. 부품을 제자리에 고정하기 위해 열압입 인서트를 사용합니다. 조립은 서보를 홈 위치로 돌리고, 랙 기어를 홈 위치에 삽입한 다음, 조립된 서보 샤프트를 해당 위치에 끼우기만 하면 됩니다. 샤프트의 반대쪽 끝은 5x11x4mm 베어링에 끼워져 정렬을 유지하고 회전을 원활하게 합니다. 그런 다음 이 조립체를 캐슬 위에 장착하고, 결합 부품을 사용해 각 랙 기어 “레버”를 해당 헤들 샤프트 프레임에 연결합니다. 이 Dobby 메커니즘의 설계 사양은 샤프트 수가 다른 경우에 맞게 쉽게 수정할 수 있습니다. 이 특정 조립체의 STL 파일은 요청 시 제공됩니다.
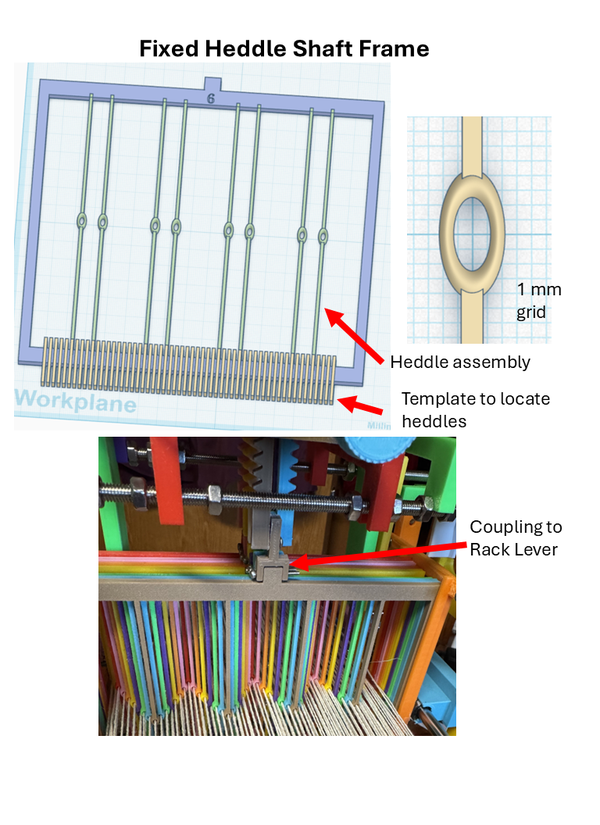
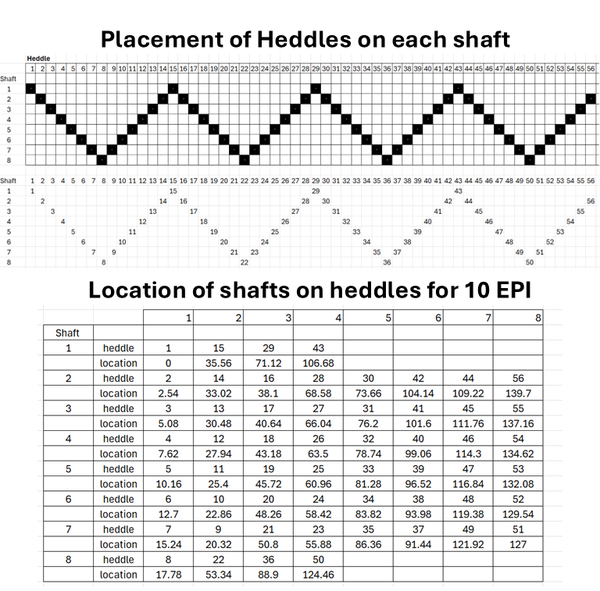
제 첫 자동화 직기에는 제가 “리지드 헤들”이라고 부른 것을 사용했지만, “고정식 헤들 샤프트 프레임”이 이 설계를 더 정확하게 설명합니다. 날실 장력 조정과 관련된 몇 가지 문제를 단순화하고 직기에 실을 끼우기 쉽게 만들기 위해 이렇게 설계했습니다. 그러나 직기의 “스레딩”에는 여러 샤프트에 있는 헤들의 구성이 서로 달라야 한다는 것을 곧 알게 되었습니다! 안정적인 프레임을 3D 프린팅해 일관된 개구를 만들기가 상당히 쉬웠기 때문에 이 설계를 유지하기로 했습니다. 즉, 지정된 스레딩에는 특정 “프레임 세트”가 필요합니다. 그런 다음 Dobby 서보 메커니즘을 이 설계와 결합합니다. 스레딩을 변경하려면 연결된 프레임과 Dobby 메커니즘을 당겨 빼고, 프레임 세트를 새것으로 교체한 다음 캐슬에 다시 끼우면 됩니다. 물론 각 스레딩 순서에 맞는 새 프레임 세트를 프린팅해야 합니다.
TinkerCad에서 복제 및 반복 기능을 사용하면 샤프트 프레임 안에 헤들을 간단히 배치할 수 있습니다. 이 설계에서는 헤들당 간격 2.54mm, 즉 10 epi(인치당 날실 수)를 사용합니다. 샤프트 프레임에서 각 헤들의 정확한 위치는 직조 도안의 스레딩 다이어그램에서 결정됩니다.
샤프트 프레임의 두께는 4 mm이고 각 종광은 폭이 1.4 mm이므로, 4.5x8.2mm의 길쭉한 종광눈을 충분히 지지할 수 있습니다. 이 종광눈에는 래치 훅이 쉽게 들어가며, 약 12 epi의 밀도(자를 25회 감은 뒤 2로 나눈 값)로 면사를 이중으로 통과시켜 균형 잡힌 평직을 만들 수 있습니다. 물론 더 넓은 프레임도 제작할 수 있지만, 3D 프린터의 출력 영역이 제한적이면 금속 막대로 이어 붙이고 보강해야 할 수 있습니다.
이 설계에 표시된 것처럼 각 프레임을 해당 랙 기어에 간단한 클립이나 나사로 연결할 수 있습니다.
첨부된 Arduino Nano 스케치는 II2C 보드를 사용해 도비 메커니즘을 작동시키며, 각 서보를 제어합니다(II2C 보드 하나당 최대 16개의 서보). 일반적으로 한 번의 위사 통과, 즉 픽 또는 시퀀스에는 샤프트가 해당 위치로 이동한 후 (중앙의) 홈 위치로 돌아오는 과정이 필요합니다. 일부 표시등이나 디스플레이 안내와 같은 방식으로 작업자와 상호 작용하도록 추가 코드를 작성할 수도 있습니다. 이 스케치의 D_P 배열 숫자는 각 픽에 올바른 ‘태들링’을 제공하도록 해석됩니다. 이전 Instructable에서는 직조 제품을 만들기 위한 픽 시퀀스에 대해 직조 도안 정보(통경, 태들링, 타이업)를 10진수 배열로 변환하는 Excel 방법을 설명했습니다. 이 방법에서는 csv 파일의 내용을 Arduino 스케치에 간단히 복사해 넣습니다. 물론 다른 방법도 사용할 수 있습니다.
직조 패턴을 표현하기 위해 행렬을 사용하는 방법을 설명한 글은 많습니다. 저는 Excel의 행렬 함수를 사용해 여러 트윌을 표시하고 Arduino 스케치에 필요한 10진수 배열로 변환하기로 했습니다. 이 Excel 파일(google sheet로 열릴 수 있음)은 그러한 트윌 패턴 중 하나를 보여 줍니다. 이 파일에서는 태들링, 통경, 타이업을 Excel에 수동으로 입력해야 하지만, 직조 도안을 읽어 데이터를 자동으로 입력하는 간단한 프로그램을 만들 수도 있으며, 실제로 그렇게 하는 상용 프로그램도 여러 가지 있습니다.
https://docs.google.com/spreadsheets/d/1pyElmBDFONCI_N2bI6k855EkZAMB9Dv7/edit?usp=sharing&ouid=115726253944931778740&rtpof=true&sd=true
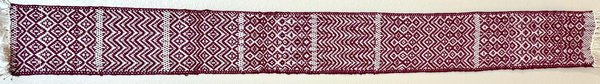
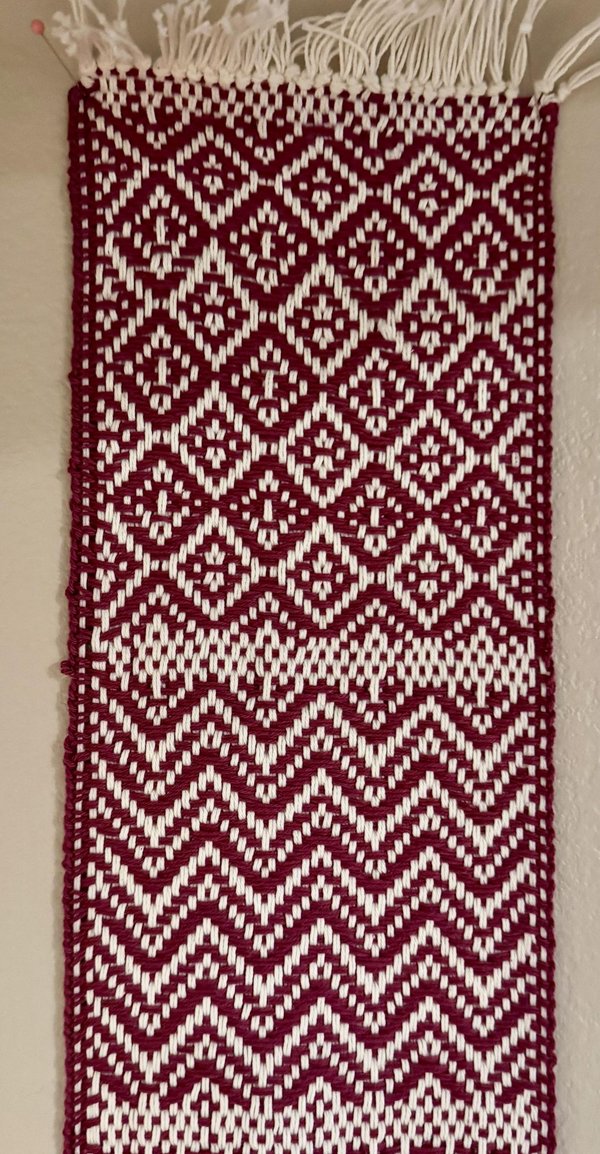
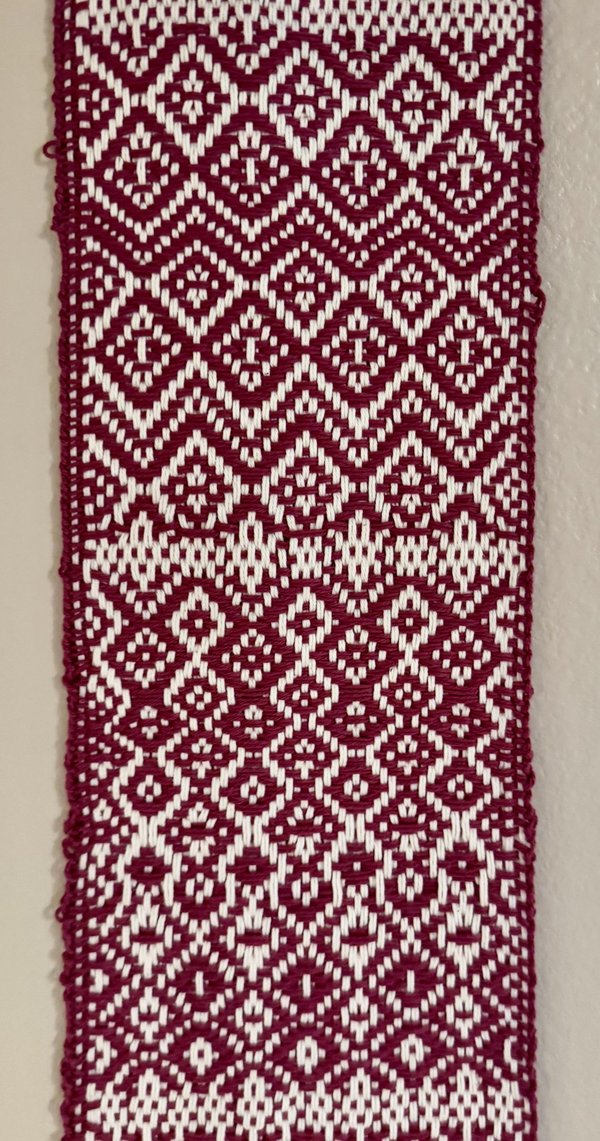
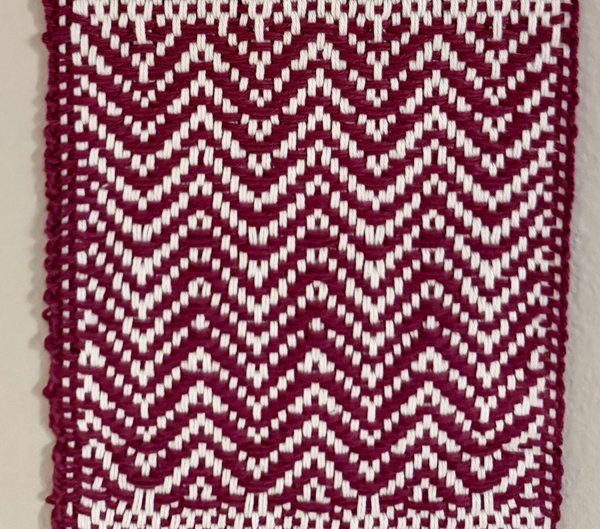
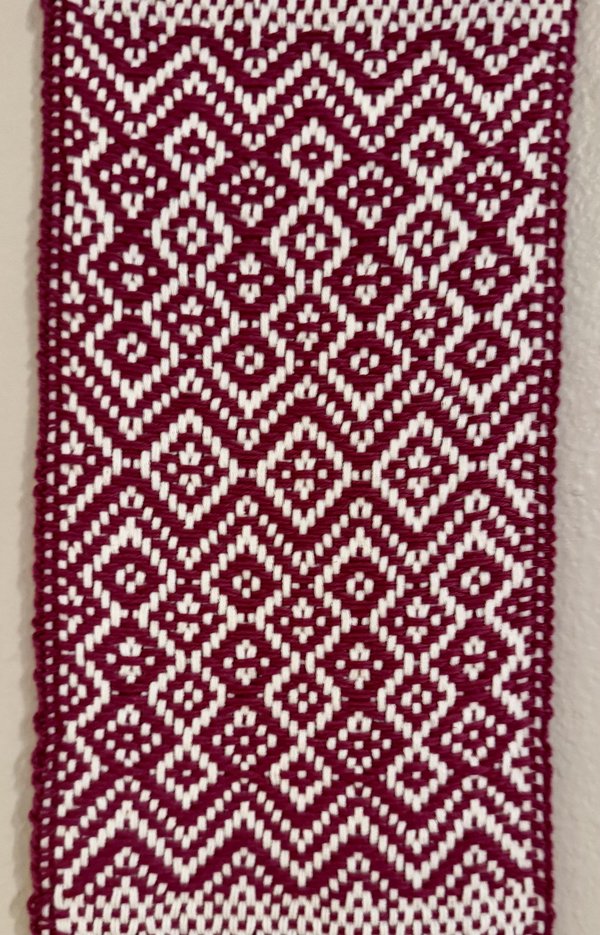
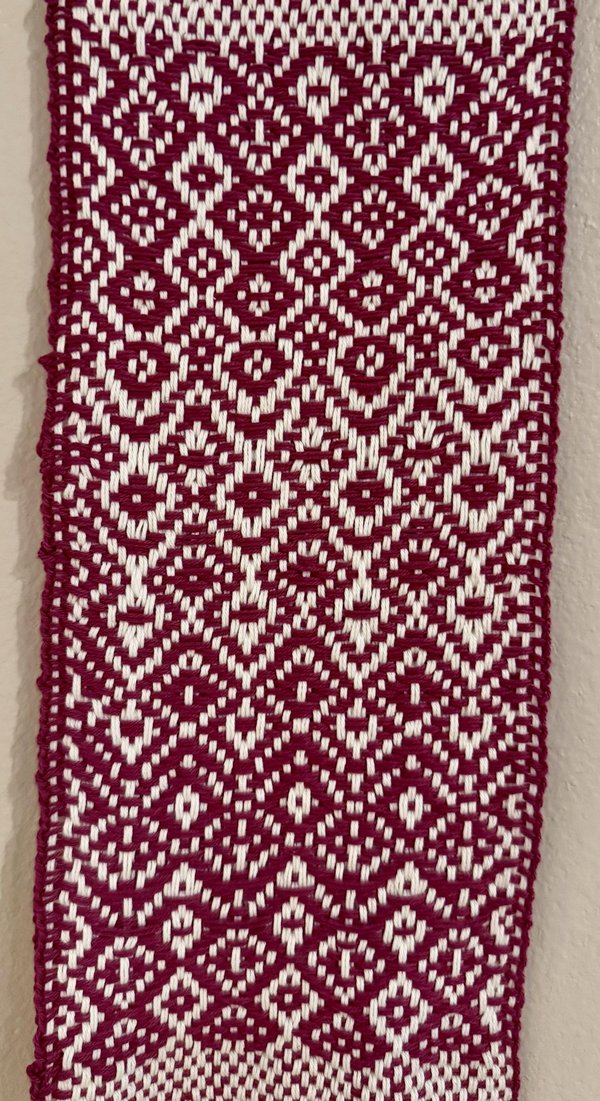
Cally Booker가 작성한 “Twills on 8 Shafts: Varying the Treadling”(이라는 제목의 글을 찾았습니다.https://weavingspace.co.uk/twills-on-8-shafts-varying-the-treadling/) 이 글은 이 자동화된 도비 메커니즘으로 “태들링을 변화시키는” 방법을 잘 보여 줍니다.
이 사진들(클릭해야 할 수도 있음)은 이 캐슬을 사용해 하나의 직물로 만든 동일한 패턴 시퀀스를 보여 줍니다.
이 Instructable에서 설명한 도비 메커니즘과 관련 샤프트는 다양한 직기 구성에 유용할 수 있습니다. 선형대수와 관련 Arduino 스케치를 활용해 직조 도안의 구조를 학습하고 특정 시퀀스를 자동화하는 데에도 사용할 수 있습니다.
원문: https://www.instructables.com/Multi-Shaft-Castle-for-Dobby-Loom-3D-Printed-and-A/
 https://www.instructables.com/Multi-Shaft-Castle-for-Dobby-Loom-3D-Pri…